Catégorie : APRS

  • Ballon-sonde HB4LO-7 : Testez la liaison MeshCom stratosphérique !

    L’équipe technique de HB4LO planifie le lancement prochain d’un ballon-sonde. L’objectif principal de cette mission, outre l’acquisition de données environnementales, est de tester la propagation et l’interactivité d’un nœud mobile en altitude via le réseau MeshCom, configuré sur la bande LoRa 433.175 MHz.

    Le ballon pourra également être tracké sur le site https://aprs.fi/

    Obtenir un QSL

    Le système embarqué fera office de répondeur automatisé (ping-back system).

    Protocole de communication et commande QSL

    Les radioamateurs sont invités à tester la liaison avec la charge utile tout au long de son ascension selon le protocole suivant :

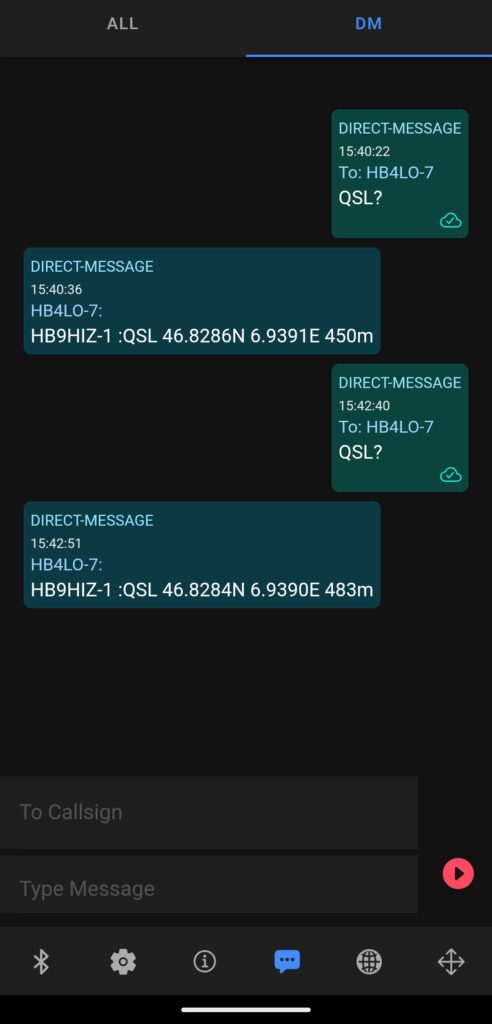
    1. Envoi de la requête : Vous devez envoyer un message direct (DM – Direct Message) adressé à HB4LO-7 contenant uniquement la chaîne de caractères textuelle : "QSL?" (sans les ")
    2. Réponse automatique : En cas de décodage réussi, ce dernier générera une trame de réponse contenant l’identifiant de l’émetteur, la confirmation ainsi que les données de télémétrie actuelles (coordonnées GPS et altitude).

    Il faut attendre jusqu’à 30secondes / 1 minutes pour recevoir le QSL !

    Format type de la réponse : CALLNAME:QSL 46.6920N 6.9120E 1337m
    « LoS » only !

    Afin d’analyser strictement la propagation en visibilité directe (Line-of-Sight) et d’éviter la saturation des passerelles et nœuds locaux, le ballon appliquera la logique suivante:

    • Messages directs (DM) uniquement : Le nœud HB4LO-7 traitera exclusivement les paquets reçus en un seul saut (single-hop), directement depuis votre station.
    • Ignorance des paquets relayés : Toute trame ayant transité par un relais (digipeater) ou une passerelle MeshCom sera ignorée par le ballon sonde

    L’utilisation d’antennes directives (de type Yagi) est recommandée pour maintenir la liaison à mesure que la distance et l’angle d’élévation du ballon augmentent.

    Planification du vol

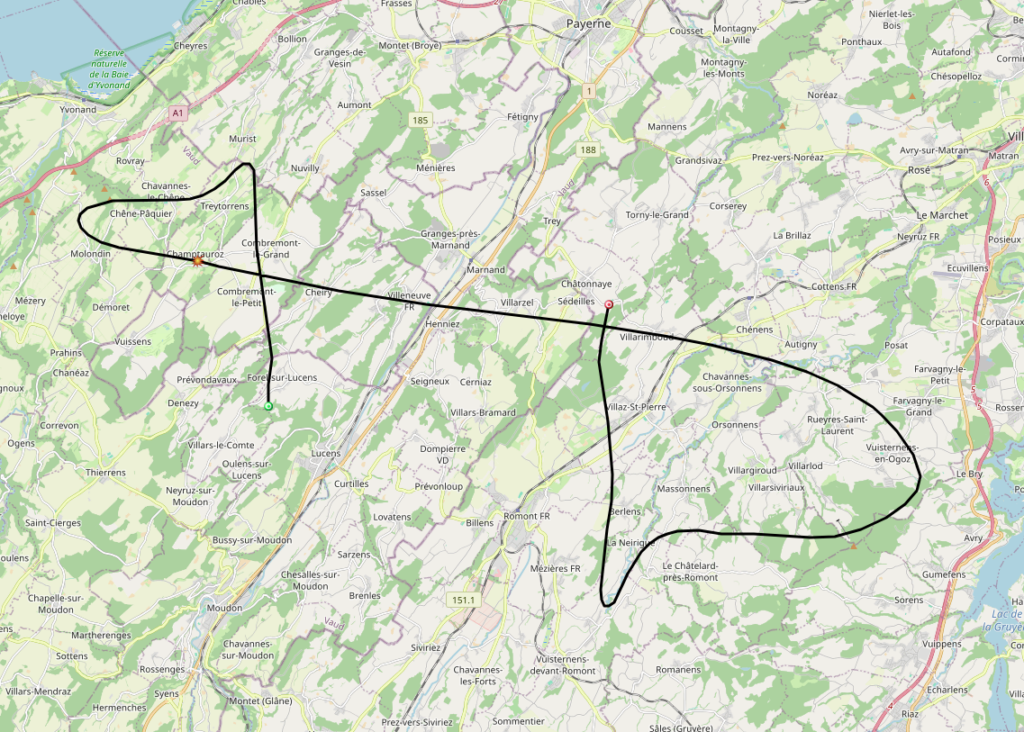
    Les détails concernant la date définitive, l’heure du lâché ainsi que les prévisions de trajectoire de vol seront publiés dès la validation des fenêtres météorologiques (un jour avant). Pour l’instant, la date est fixée au vendredi 3 juillet à 10h00 (heure locale, 8h00 UTC)

    Voici la prévision, simulation du lundi 29 juin à 16h00
    73 de l’équipe technique HB4LO !
  • Objectif Stratosphère : Retour sur les essais LoRa APRS de HB4LO

    Cet article retrace les étapes techniques et les résultats de notre projet mené entre juin et octobre 2024, visant à expérimenter la modulation LoRa pour le suivi de ballons sondes à haute altitude.

    Architecture de la Sonde et Techniques Radio

    Pour ce projet, nous avons développé des sondes autonomes alliant légèreté et performance radio.

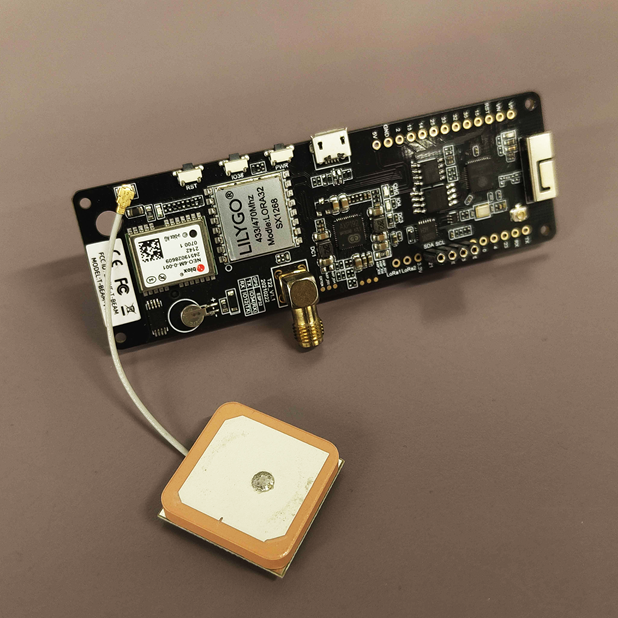
    • Modulation LoRa APRS : Nous avons utilisé des modules TTGO T-Beam v1.1 fonctionnant sur la bande des 70 cm (433 MHz). Cette technologie permet une transmission longue distance avec une puissance d’émission de seulement 100 mW.
    • Infrastructure Réseau : Le suivi a reposé sur le réseau de gateways (iGates) radioamateurs et l’utilisation de l’APRS-IS pour la centralisation des données sur aprs.fi.
    • Optimisation du GPS : Les modules u-blox NEO-6M ont été configurés manuellement en mode « Airborne » pour outrepasser la limite d’altitude par défaut de 12 000 m.
    • Antennes « Home-made » : Pour obtenir un SWR inférieur à 2 (contre 4 ou 5 pour les antennes d’origine), nous avons fabriqué des antennes quart d’onde à partir de câble coaxial RG58 avec radians brasés.

    Conception et Fabrication

    La structure des sondes a été pensée pour protéger l’électronique des conditions extrêmes de la stratosphère (froid intense et faible pression).

    • Matériaux : Utilisation de plaques de polystyrène (sagex) de 20 mm et 30 mm d’épaisseur.
    • Assemblage : Découpe aux instruments chauffants pour des finitions lisses et collage à la silicone spécifique (Soudal Fix ALL) pour ne pas altérer le matériau.
    • Stabilité : Pour les missions embarquant des caméras, les sondes étaient suspendues à un support en bambou afin d’améliorer la stabilité de l’image.

    Analyse des Vols et Résultats

    Au total, sept lancements ont été effectués, chacun apportant des données cruciales pour l’amélioration de nos systèmes. Seul 4 vols ont pû être traqués totalement (limitation d’altitude du module GPS).

    VolDateAltitude MaxParticularités
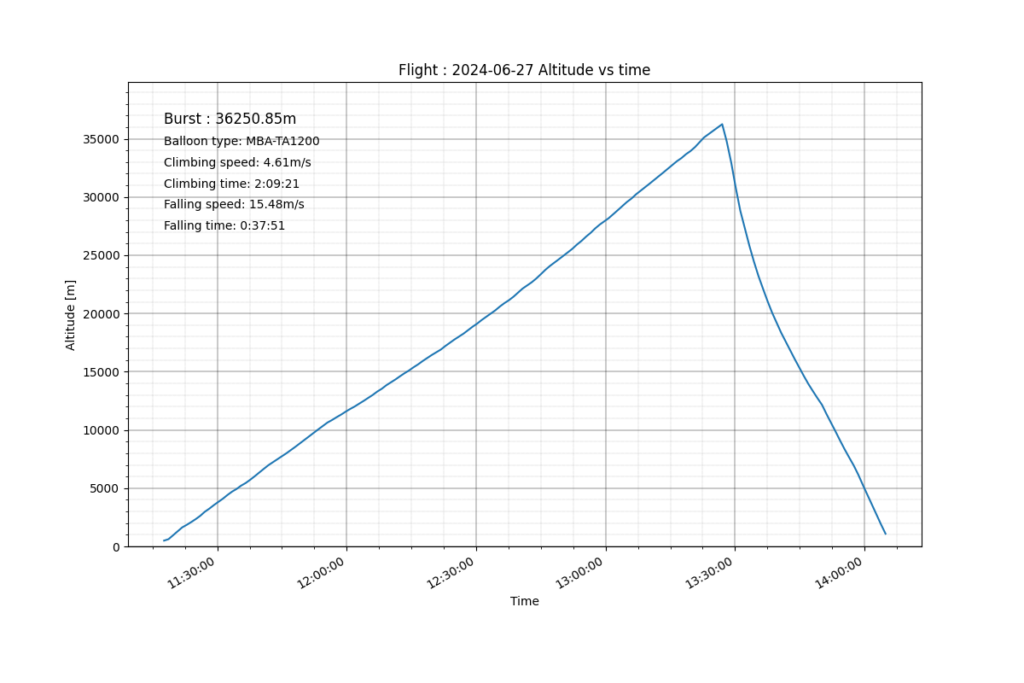
    HB4LO-727 juin 202436 250 mRecord de l’atelier battu et récupération dans un champ de blé
    HB4LO-718 juillet 202435 040 mLancement de nuit
    HB4LO-822 août 202435 676 mCharge utile de 600 g incluant deux caméras IronX
    HB4LO-929 août 202435 180 mUtilisation d’un ballon de 2000 g et d’un beeper de localisation

    Couverture Radio et Portée

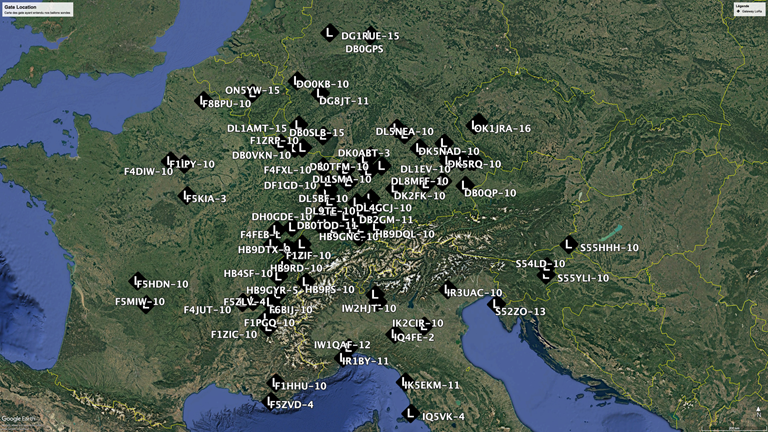
    L’un des résultats les plus impressionnants de cette campagne de tests est la portée obtenue grâce à l’absence d’obstacles en altitude. Nos trames de 100 mW ont été captées par des iGates situées à près de 600 km de distance. Des stations en France, en Italie et en Allemagne ont relayé nos positions durant les phases de vol stationnaire

    La Terre vue d’en haut

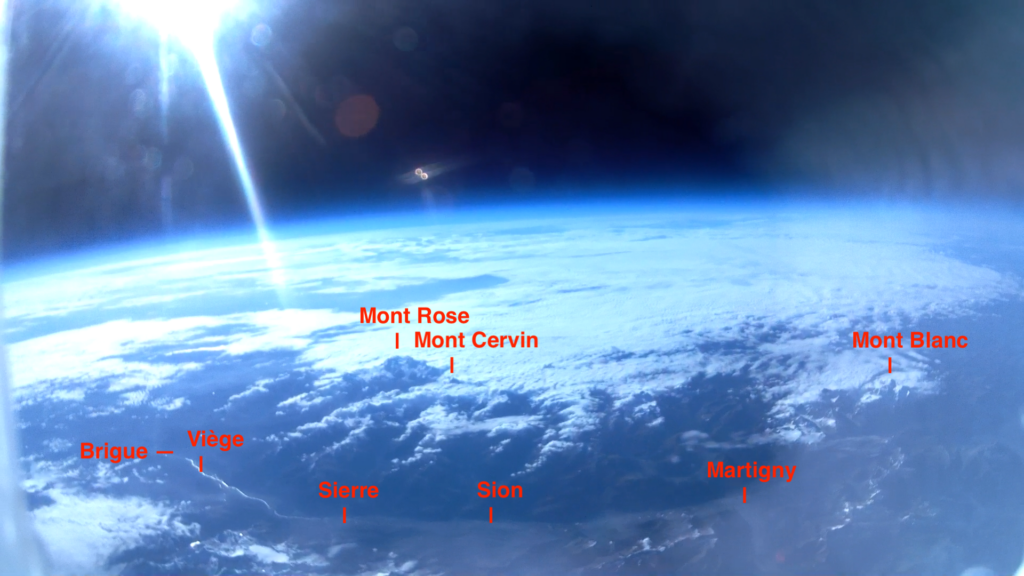
    Les derniers vols ont permis de capturer des images saisissantes de la courbure terrestre et de la chaîne des Alpes. Grâce à la précision de nos prédictions de vol (SondeHub Predictor), nous avons pu récupérer les cartes SD dans des zones variées, de Semsales à la Vallée de Joux.

    Résultats et Perspectives

    La portée radio obtenue a dépassé toutes nos attentes. En l’absence d’obstacles (ligne de vue directe), nos sondes ont été captées par des stations iGates à travers toute l’Europe centrale (France, Italie, Allemagne).

    Au-delà des chiffres, les images récupérées sur les cartes SD témoignent de la beauté de la stratosphère, montrant le contraste saisissant entre le bleu de l’atmosphère terrestre et le noir profond de l’espace.

    La Team d’HB4LO compte bien donner suite à ces expériences LoRa. Elle réserve d’ailleurs des essais avec un module de 1W. Stay tuned for more !

    La documentation complète peut être téléchargée ci-dessous :

  • APRS_LIB: APRS Packets en MicroPython sur l’ESP32


    Introduction

    Dans cet article détaille le fonctionnement de la librairie « APRS PACKET Generator » qui est publiée sur notre github. Cette librairie permet de générer des paquets selon le protocole APRS (source : APRS.org).

    Classes et paramètres

    APRS_Position

    Objectif : Générer des paquets de suivi de position APRS non compressés.

    Description :

    Cette classe permet de générer un paquet APRS contenant des informations de localisation. Elle prend en charge les coordonnées géographiques, l’altitude, le symbole de position et un commentaire optionnel. L’utilisateur peut également ajouter un horodatage pour préciser l’heure d’émission du message.

    ParamètreTypeValeur par défautDescription
    callsignstr'NOCALL'APRS sender callsign
    deststr'APRSDestination address
    pathstr'WIDE1-1'APRS path setting
    latitudefloat4649.70Latitude in degrees.minutes format
    latDirstr'N'Latitude direction ('N' or 'S')
    longitudefloat656.39Longitude in degrees.minutes format
    longDirstr'E'Longitude direction ('E' or 'W')
    altitudefloat500Altitude in meters
    symbolstr'jogger'APRS position symbol
    commentstr' 'Optional comment
    timeStampstr'123456z'Time in hhmmssz UTC format

    Voici un exemple de déclaration d’un objet « APRS_Position »

    from APRS_LIB import APRS_Position
    
    position = APRS_Position(
        callsign='HB9HIZ',
        latitude=4649.70,
        latDir='N',
        longitude=656.39,
        longDir='E',
        altitude=480,
        symbol='car'
    )
    
    packet = position.generate(withTimeStamp=True)
    print(packet)

    APRS_Message