Auteur/autrice : admin

  • HAB – MESHCOM : 03.07.2026

    Chers membres et passionnés de radio-amateurisme,

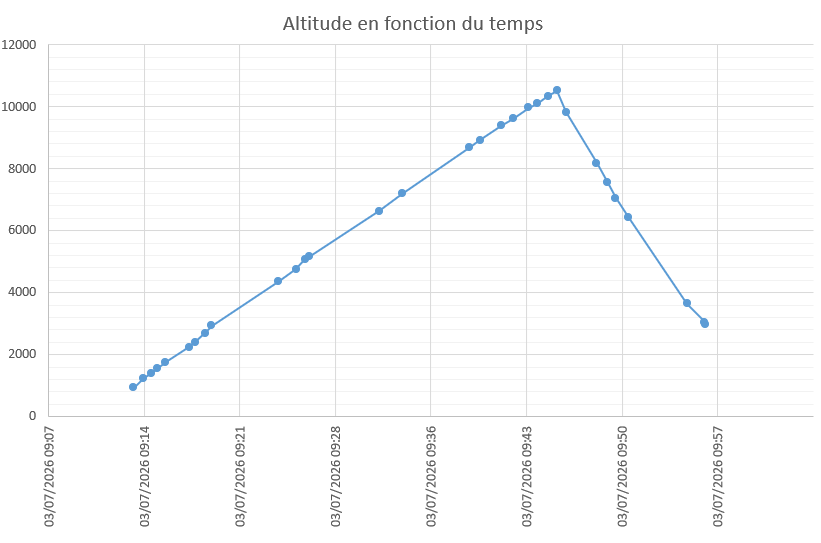
    C’est avec une grande fierté que nous partageons avec vous le récit de notre dernière aventure stratosphérique. Le 3 juillet dernier, l’équipe de HB4LO s’est réunie à Boudry pour le lancement de notre nouveau ballon-sonde. L’objectif principal de cette mission ? Maintenir une communication bidirectionnelle continue avec la sonde durant toute sa phase d’ascension. Objectif atteint haut la main !
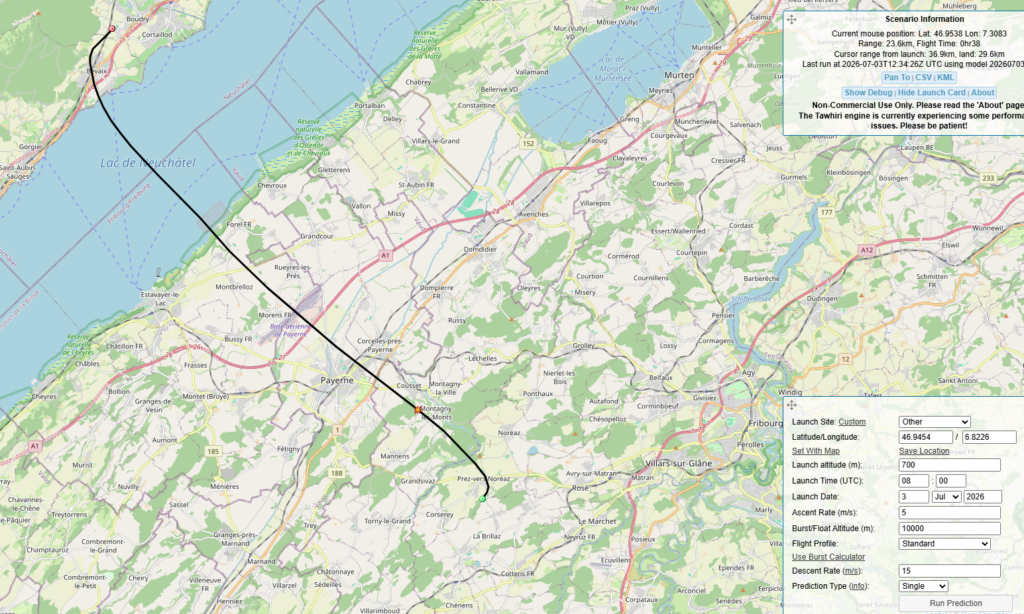
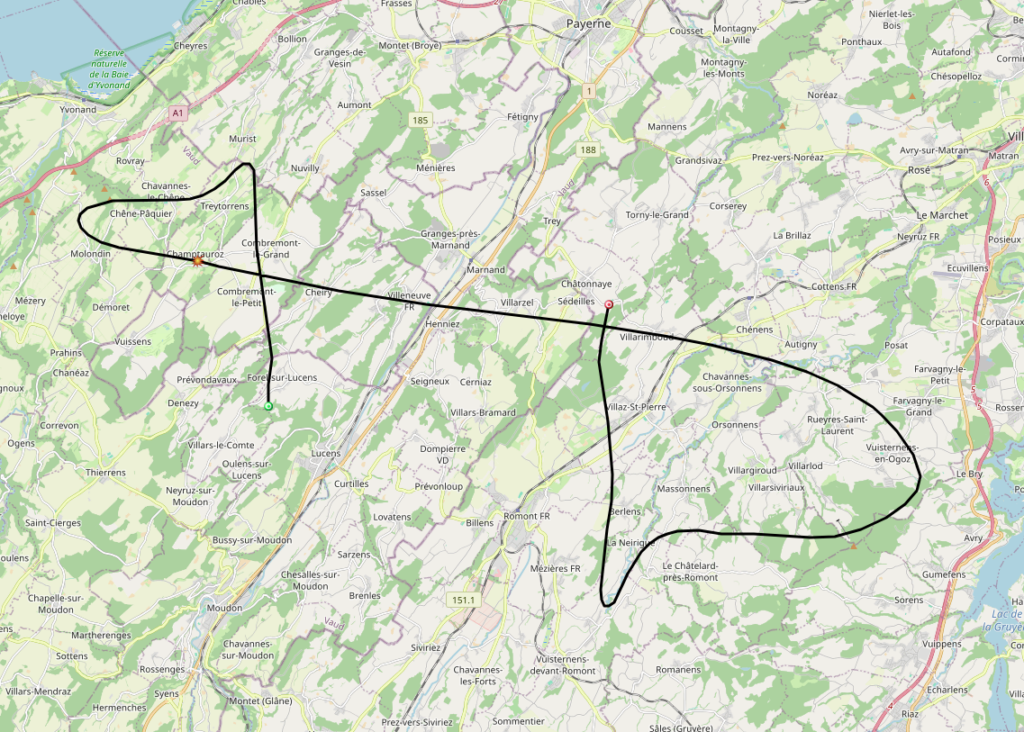
    Prédiction de vol depuis Boudry, largage à 10km
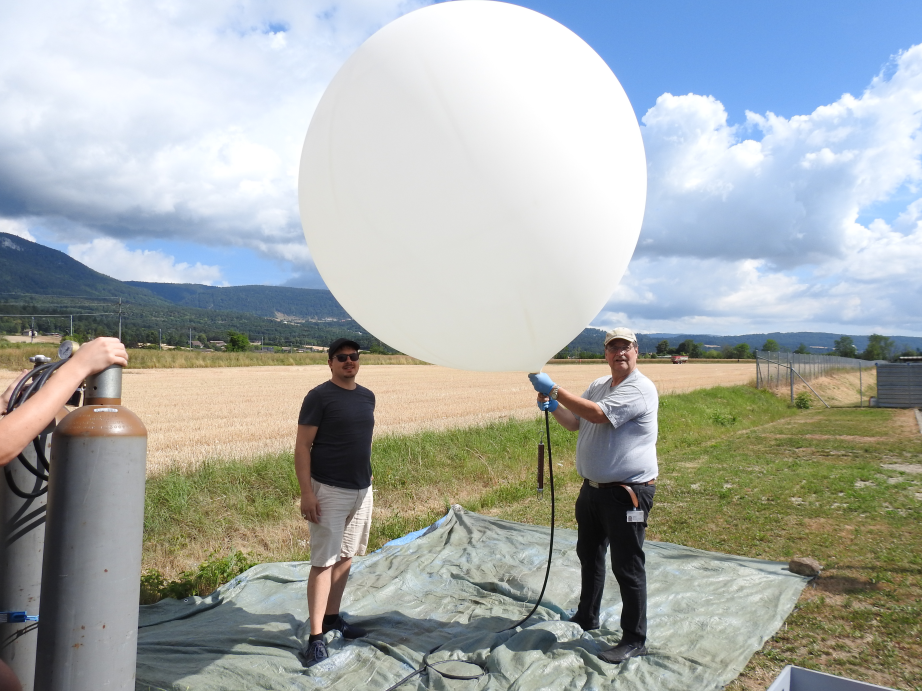
    HB9HIZ et HB9FOU qui ont eu la délicate mission de gonfler le ballon
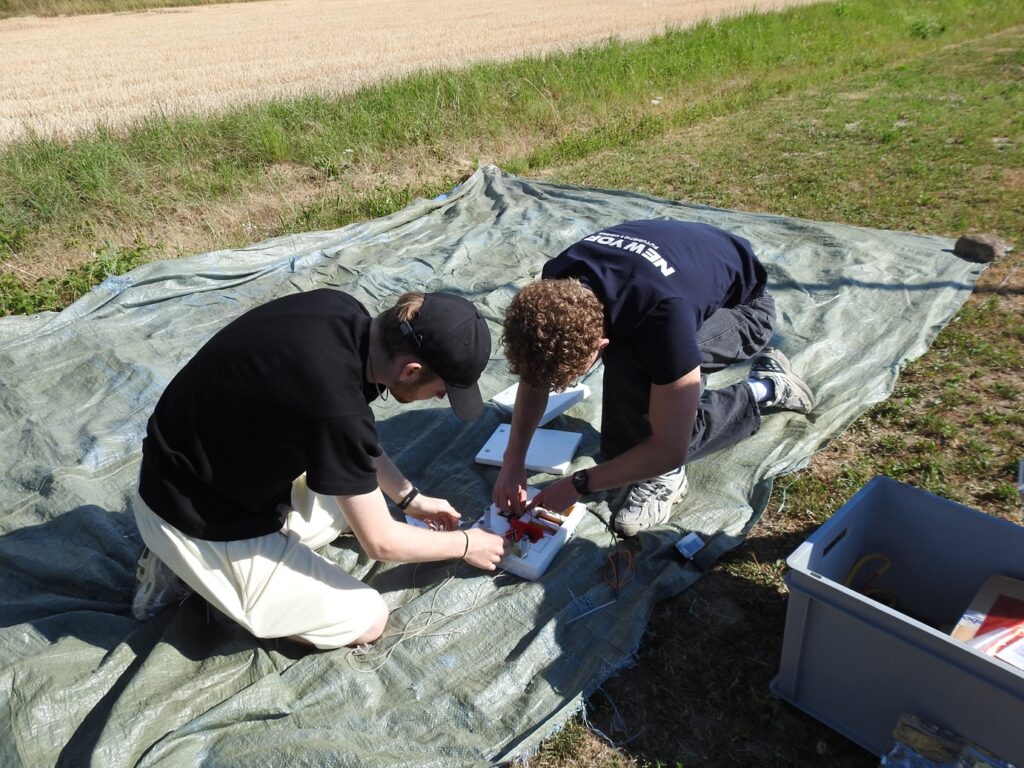
    HB9ISJ et HB9ISK qui finalisent le montage de la sonde et qui préparent le largeur automatique
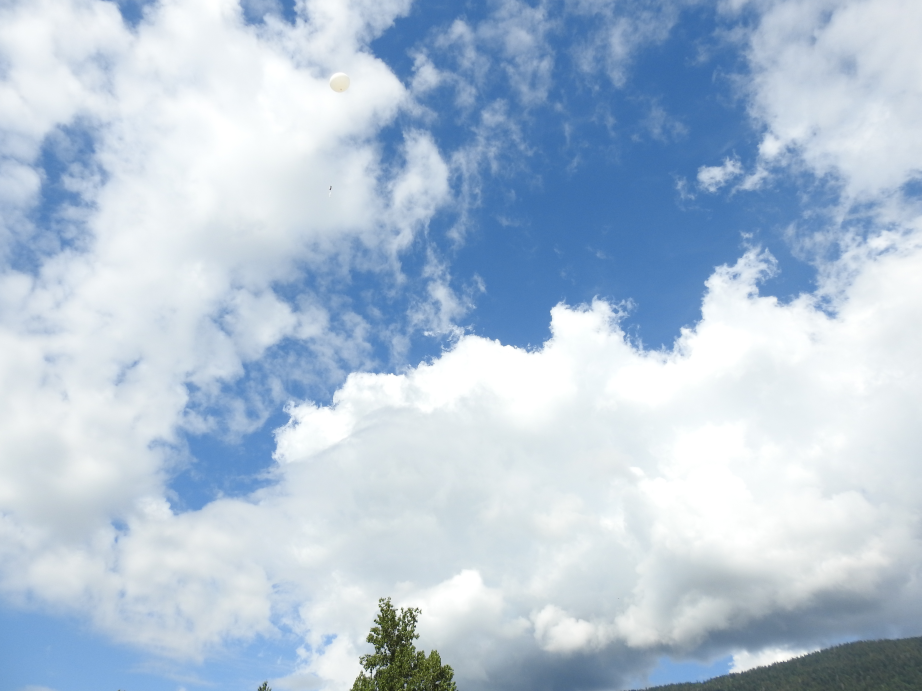
    Le ballon et la sonde en vol

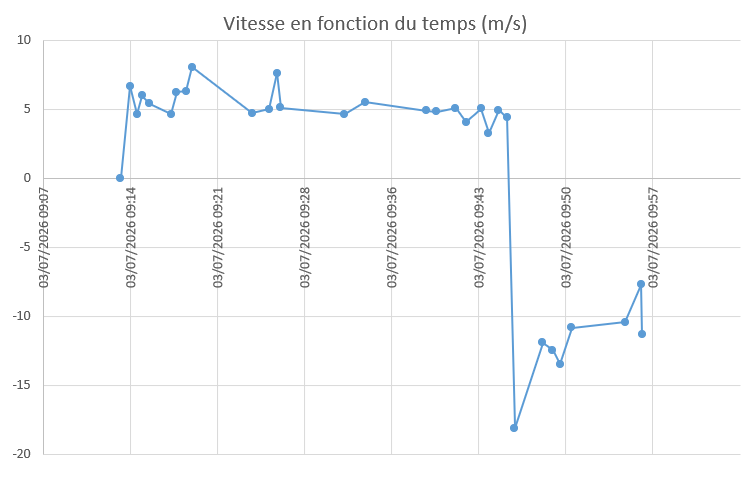
    Une stratégie adaptée à la météo : le largage contrôlé à 10 km

    Les conditions météorologiques du jour présentaient un défi de taille : un vent soutenu. Afin de s’assurer de pouvoir récupérer la précieuse sonde et de ne pas la voir dériver trop loin ou finir dans une zone inaccessible, l’équipe a pris une décision stratégique cruciale.

    Nous avons configuré la sonde pour qu’elle effectue un largage automatique du ballon (un « drop ») à une altitude précise de 10 000 mètres (10 km). Une sage décision qui s’est avérée payante pour la suite des opérations ! Un article complet sur l’équipement suivra (c’est en phase de prototype)

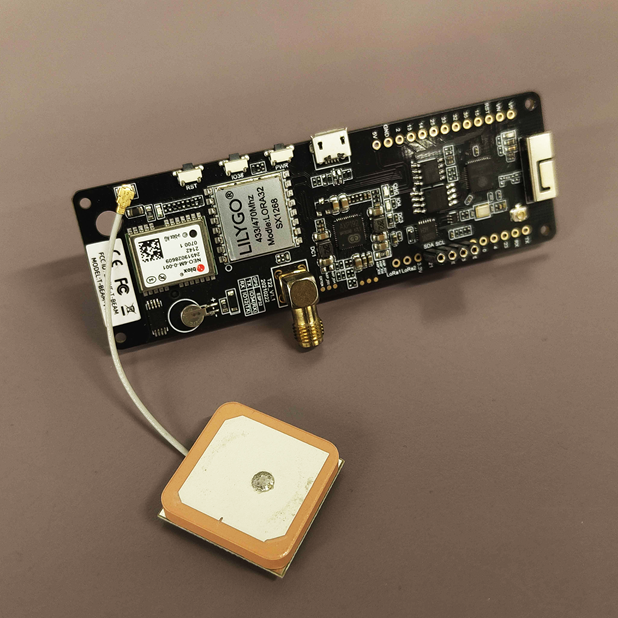
    Côté technique : La puissance de LoRa et du T-BEAM 1W

    Pour relever le défi des communications à longue distance, nous avons misé sur une configuration robuste :

    • Dans la nacelle (HB4LO-7) : Un module LilyGO T-BEAM configuré pour émettre à une puissance de 150 mW, utilisant le protocole LoRa (Meshcom).
    • Au sol : un module T-BEAM 1W et une antenne Yagi directionnelle de +9 dB, pointée avec précision en direction du ballon au fil de sa montée.
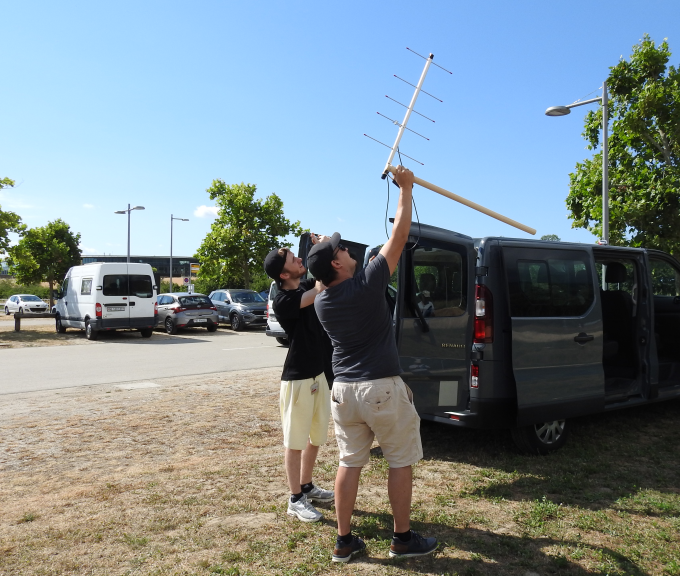
    Grâce à cet équipement, la liaison radio n’a jamais failli. Nous avons pu recevoir la position en temps réel et communiquer avec le ballon-sonde tout au long de sa montée dans les couches de l’atmosphère. Un véritable succès technique qui valide l’efficacité de notre station au sol et de l’électronique embarquée !

    Atterrissage et récupération réussie à Rossens (FR)

    Après avoir atteint ses 10 km réglementaires, la sonde s’est détachée comme prévu de son ballon pour entamer sa descente sous parachute. Portée par les vents anticipés, elle a fini sa course dans le canton de Fribourg, pour un atterrissage à Rossens (FR) (très proche du lac!).

    Grâce aux balises GPS embarquées et à la communication LoRa toujours active, la localisation précise a été un jeu d’enfant. L’équipe de récupération a pu rapidement mettre la main sur la nacelle, presque intacte et prête pour de futures aventures.
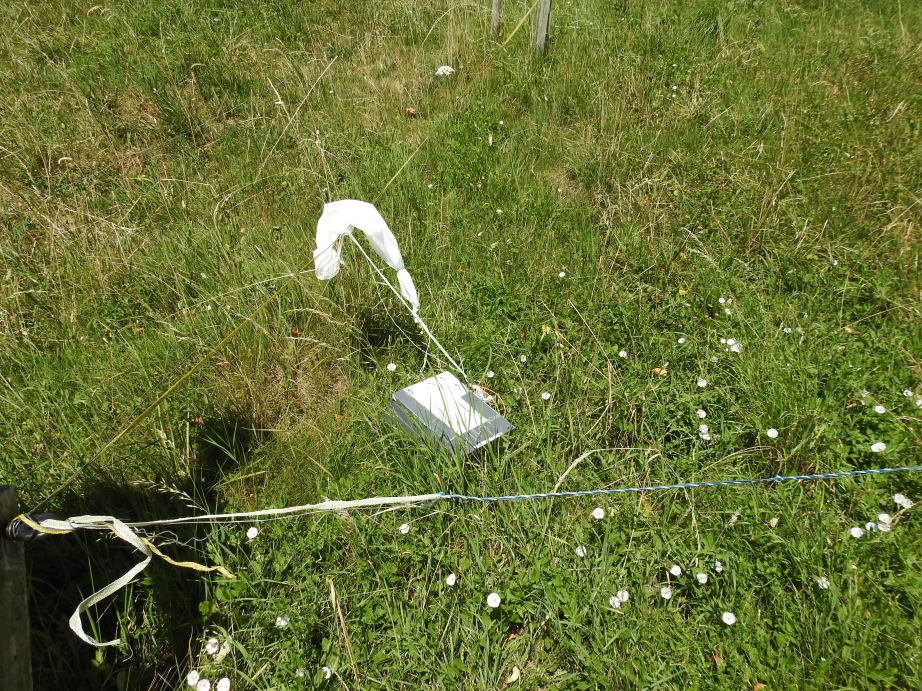
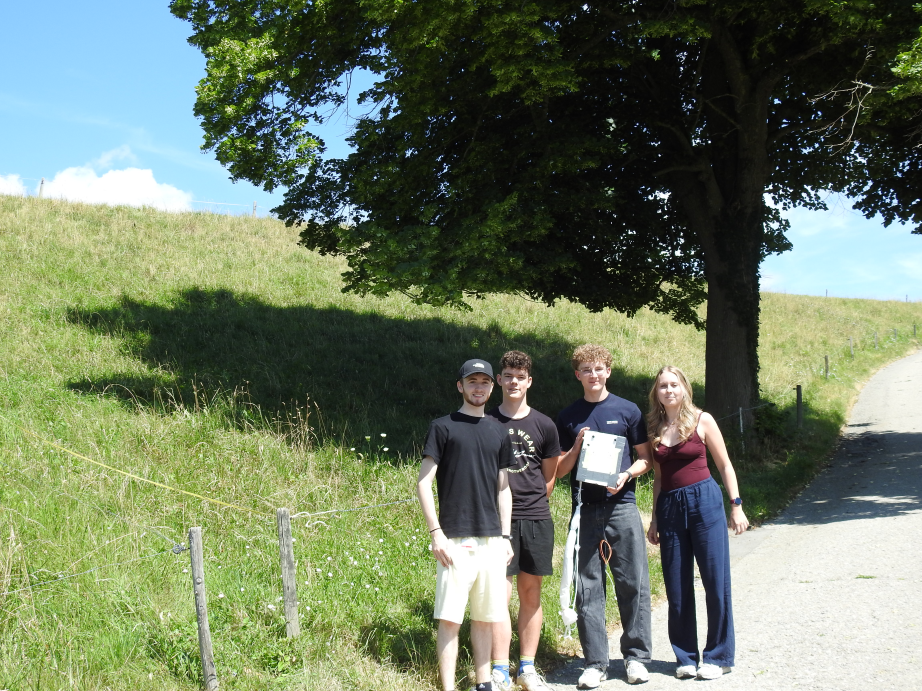
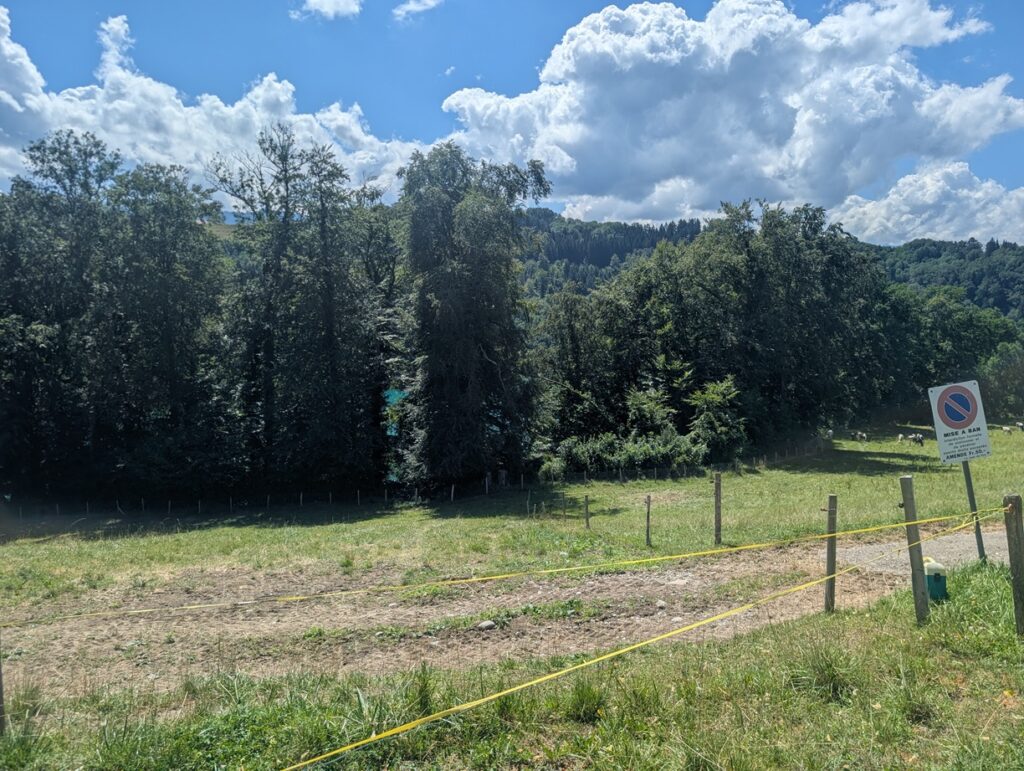
    La sonde qui décide de se protéger avec l’aide d’un parc à vache !
    de g à d : Maxime HB9ISJ, Grégory NOCALL, Alexis HB9ISK et Nora HB9IPO
    Le lac de Gruyère, qui n’était pas très loin du lieu d’atterrissage…!

    Après l’effort, le réconfort

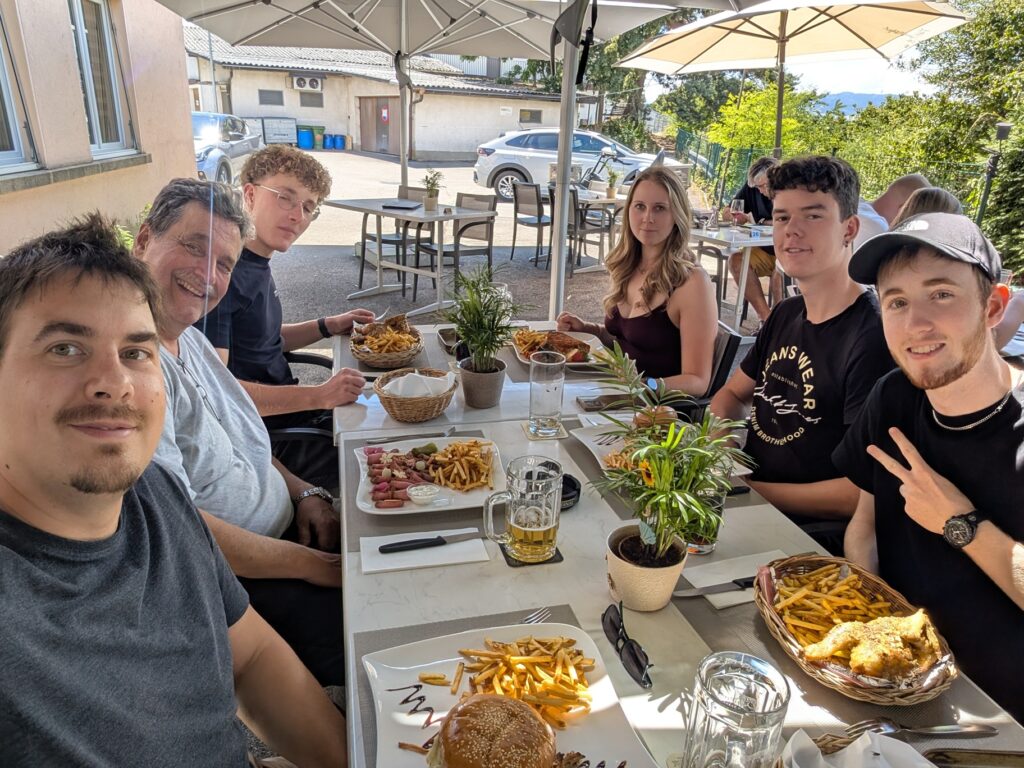
    HB9HIZ qui était nostalgique du restaurant de son grand-papa, impossible de pas y retourner pour manger (Aigle Noir, Neyruz)

    Un grand merci à tous les membres présents pour leur aide lors de la préparation, du suivi et de la récupération. Ce projet démontre une fois de plus le dynamisme et le savoir-faire technique de notre club HB4LO.

    73 de l’équipe HB4LO !

    Pour ceux qui veulent plus de data…!
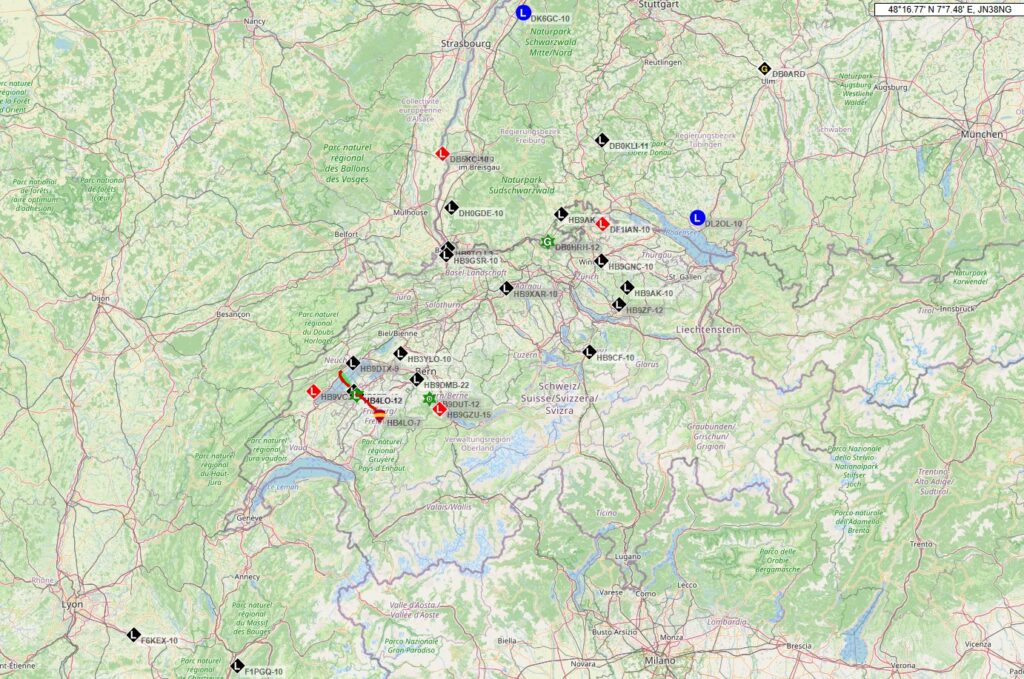
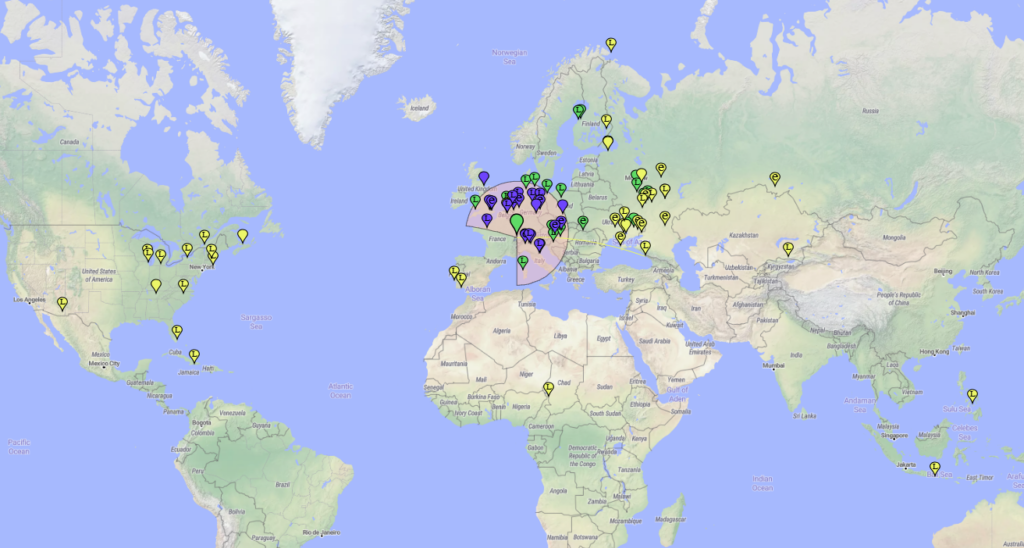
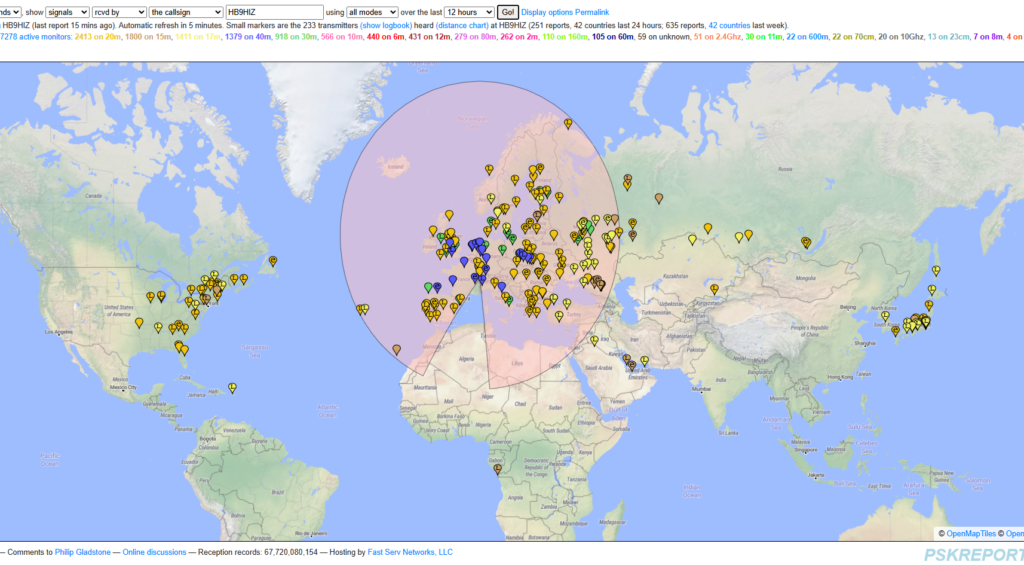
    Les stations qui ont relayé la position de la sonde (APRS LoRa)

    Logs

  • Ballon-sonde HB4LO-7 : Testez la liaison MeshCom stratosphérique !

    L’équipe technique de HB4LO planifie le lancement prochain d’un ballon-sonde. L’objectif principal de cette mission, outre l’acquisition de données environnementales, est de tester la propagation et l’interactivité d’un nœud mobile en altitude via le réseau MeshCom, configuré sur la bande LoRa 433.175 MHz.

    Le ballon pourra également être tracké sur le site https://aprs.fi/

    Obtenir un QSL

    Le système embarqué fera office de répondeur automatisé (ping-back system).

    Protocole de communication et commande QSL

    Les radioamateurs sont invités à tester la liaison avec la charge utile tout au long de son ascension selon le protocole suivant :

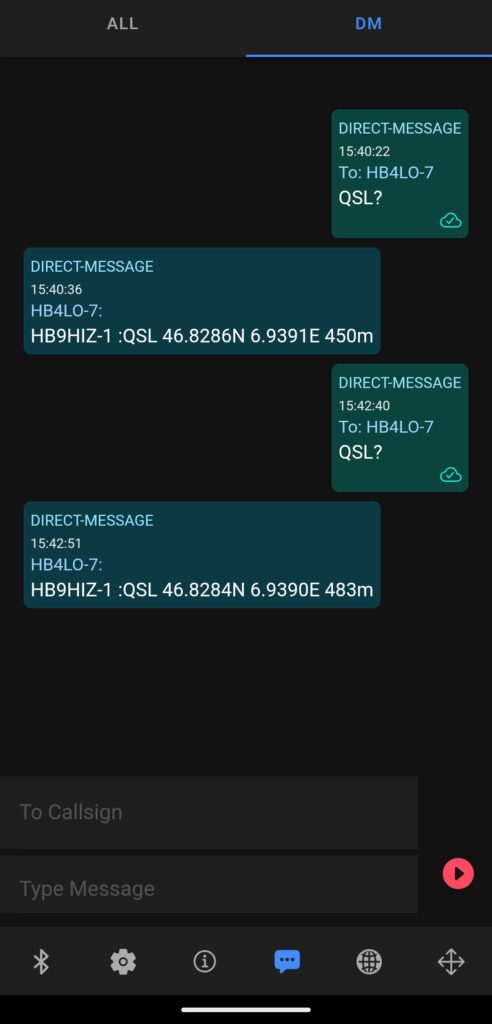
    1. Envoi de la requête : Vous devez envoyer un message direct (DM – Direct Message) adressé à HB4LO-7 contenant uniquement la chaîne de caractères textuelle : "QSL?" (sans les ")
    2. Réponse automatique : En cas de décodage réussi, ce dernier générera une trame de réponse contenant l’identifiant de l’émetteur, la confirmation ainsi que les données de télémétrie actuelles (coordonnées GPS et altitude).

    Il faut attendre jusqu’à 30secondes / 1 minutes pour recevoir le QSL !

    Format type de la réponse : CALLNAME:QSL 46.6920N 6.9120E 1337m

    « LoS » only !

    Afin d’analyser strictement la propagation en visibilité directe (Line-of-Sight) et d’éviter la saturation des passerelles et nœuds locaux, le ballon appliquera la logique suivante:

    • Messages directs (DM) uniquement : Le nœud HB4LO-7 traitera exclusivement les paquets reçus en un seul saut (single-hop), directement depuis votre station.
    • Ignorance des paquets relayés : Toute trame ayant transité par un relais (digipeater) ou une passerelle MeshCom sera ignorée par le ballon sonde

    L’utilisation d’antennes directives (de type Yagi) est recommandée pour maintenir la liaison à mesure que la distance et l’angle d’élévation du ballon augmentent.

    Planification du vol

    Les détails concernant la date définitive, l’heure du lâché ainsi que les prévisions de trajectoire de vol seront publiés dès la validation des fenêtres météorologiques (un jour avant). Pour l’instant, la date est fixée au vendredi 3 juillet à 10h00 (heure locale, 8h00 UTC)

    Voici la prévision, simulation du lundi 29 juin à 16h00

    73 de l’équipe technique HB4LO !

  • SDRELO – V0 – Let’s build a receiver !

    Un peu de contexte

    Depuis quelques années, nous avons la volonté de développer notre propre matériel, qui soit à la fois économique, simple à réparer, souple à l’utilisation et open-source.

    En étudiant de plus près les radio QRP du marché, comme les célèbres QDX et QMX de QRP-LABS ou la (tr)uSDX de DL2MAN, on s’est rendu compte que les schéma étaient basés sur le circuit appelé « TAYLOE Detector » de Dan Tayloe, N7VE.

    Au vu du nombre de composants et de la simplicité des schémas que nous découvrions, nous étions obligés de faire le notre ! On a donc décidé de commencer par le plus facile, la réception!

    Le schéma

    Après beaucoup de recherches, il a été décidé de mixer les schémas de plusieurs projets :

    Il a fallu adapter le schéma avec les composants que nous avions en stock et la première version du schéma était née (C’est la V0, on remarquera plus tard qu’elle avait un petit soucis d’offset…)

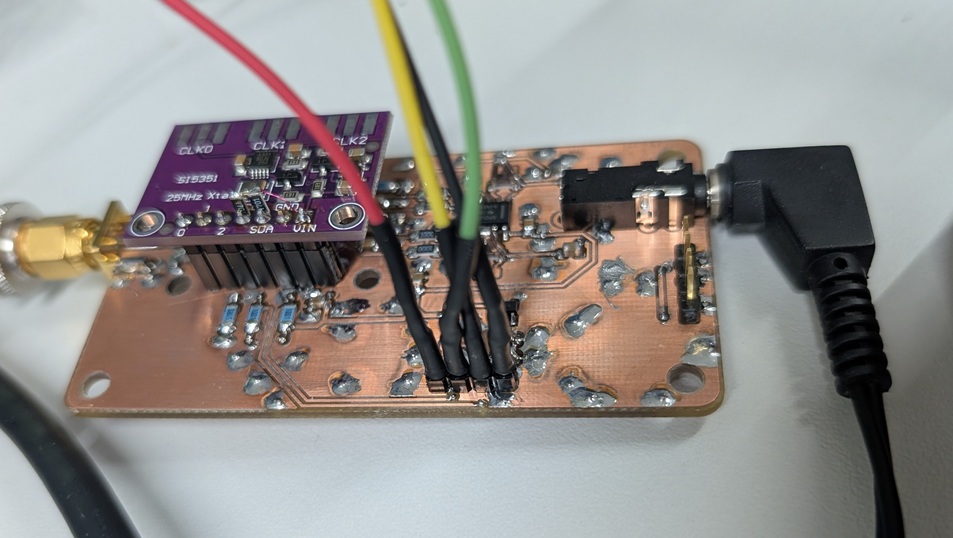
    Après gravage, montage (en utilisant les lois de mise en série et parallèle des capa) le premier prototype de récepteur était né !

    RC (C=150nF avec des 100nF)
    Il suffit de régler la fréquence du Si5351 et de brancher au PC !

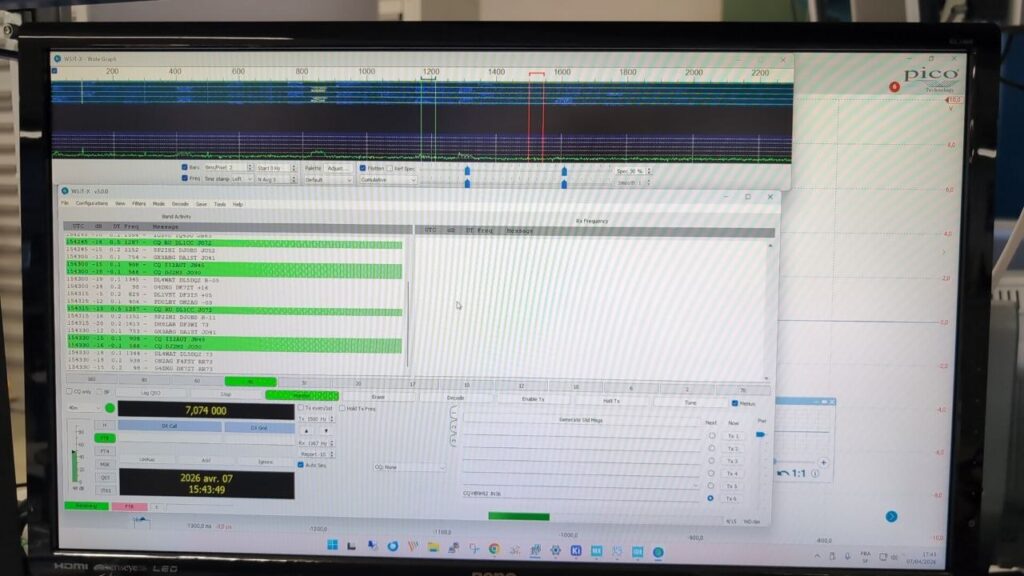
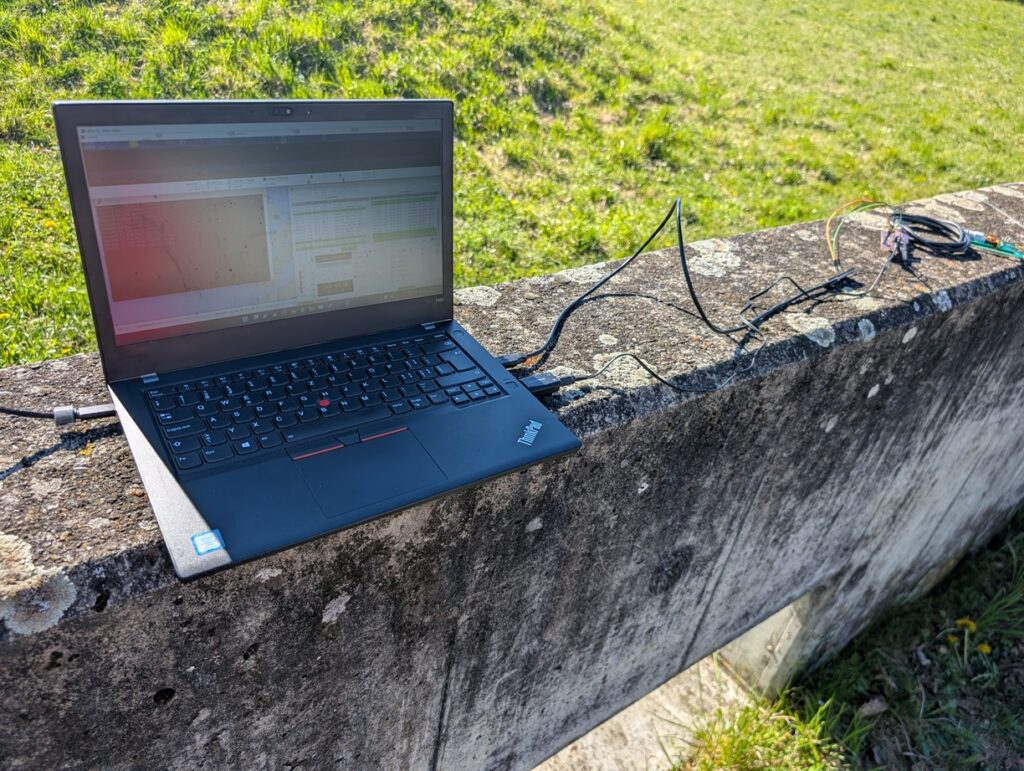
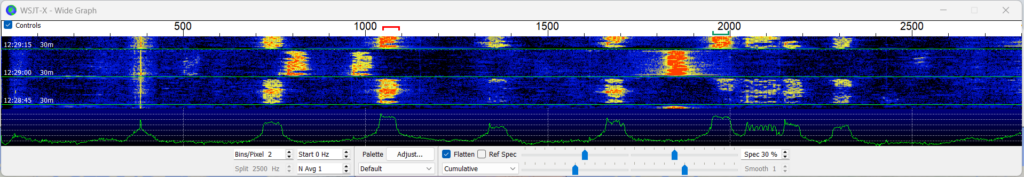
    Après avoir monté et réglé la fréquence du Si5351 (merci à Afiskon pour la librairie du Si5351). La tentation de lancer WSJT-X était trop forte, et nous avons bien fait !

    Les premières trames décodées, à l’intérieur, avec un long fil (QRP-GUYS HAlfwave antenna de 17.5m)

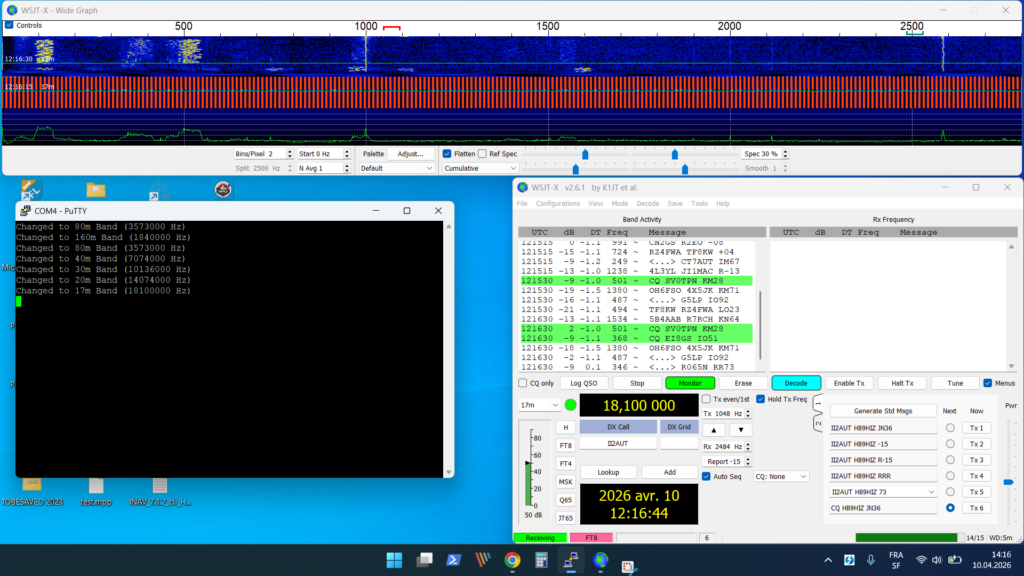
    Le seul « hic », c’est qu’on ne pouvait pas tester d’autres bandes, c’était « hardcodé » à 40m ! Il a donc fallu y retourner, en apportant des modifications sur le code. J’ai simplement ajouté la possibilité de changer les bandes avec « + » et « -« , en ouvrant le port « COM » (on utilise tinyusb, voir le post github sur le sujet).

    Premiers tests dehors (08.04.2026)

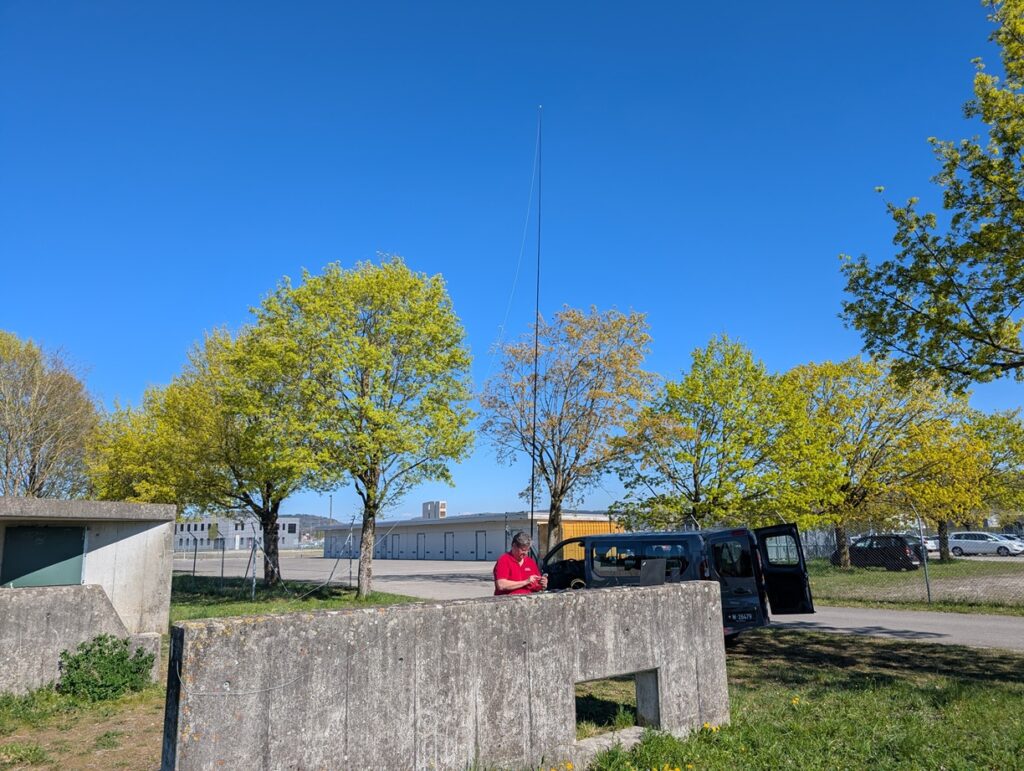
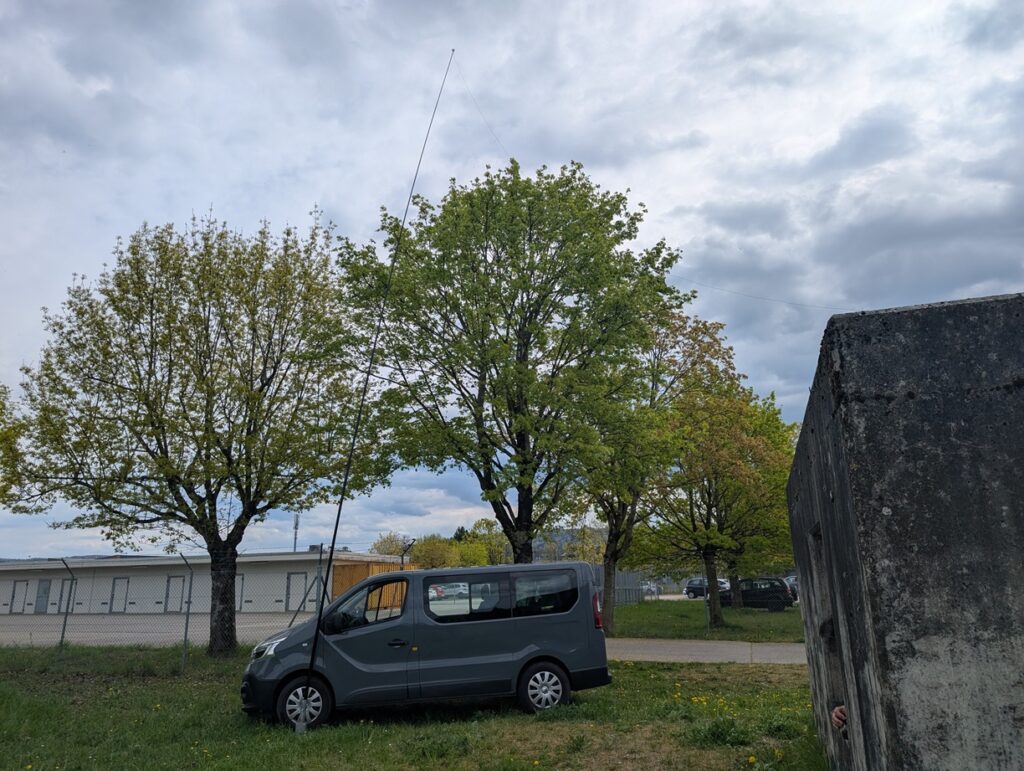
    Pour les premiers tests, nous avons simplement accroché le bout de l’antenne à un mat qui est tenu par un support de mat pour voiture (très très pratique)

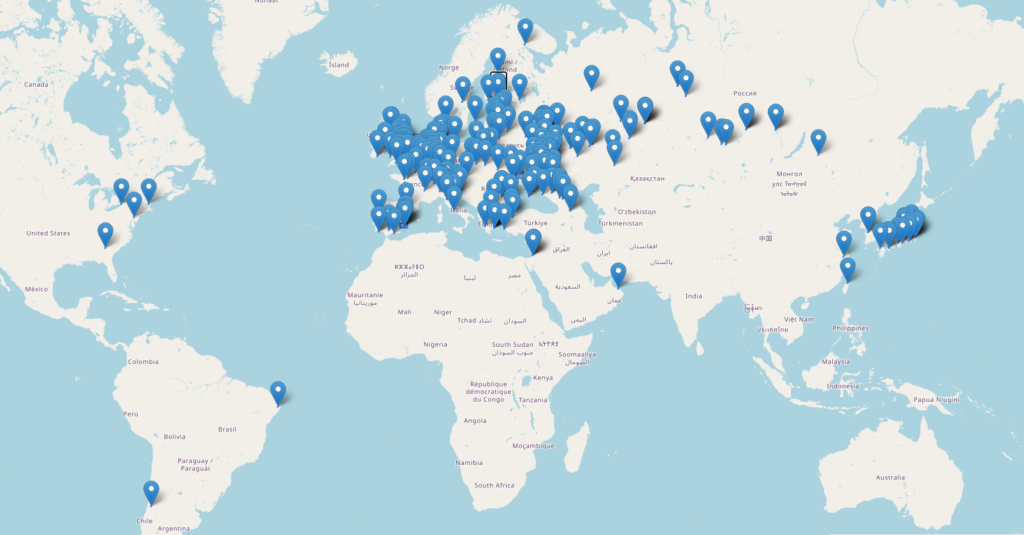
    12’003km, c’est vraiment plaisant pour des premiers tests dehors !

    Deuxièmes tests dehors (10.04.2026)

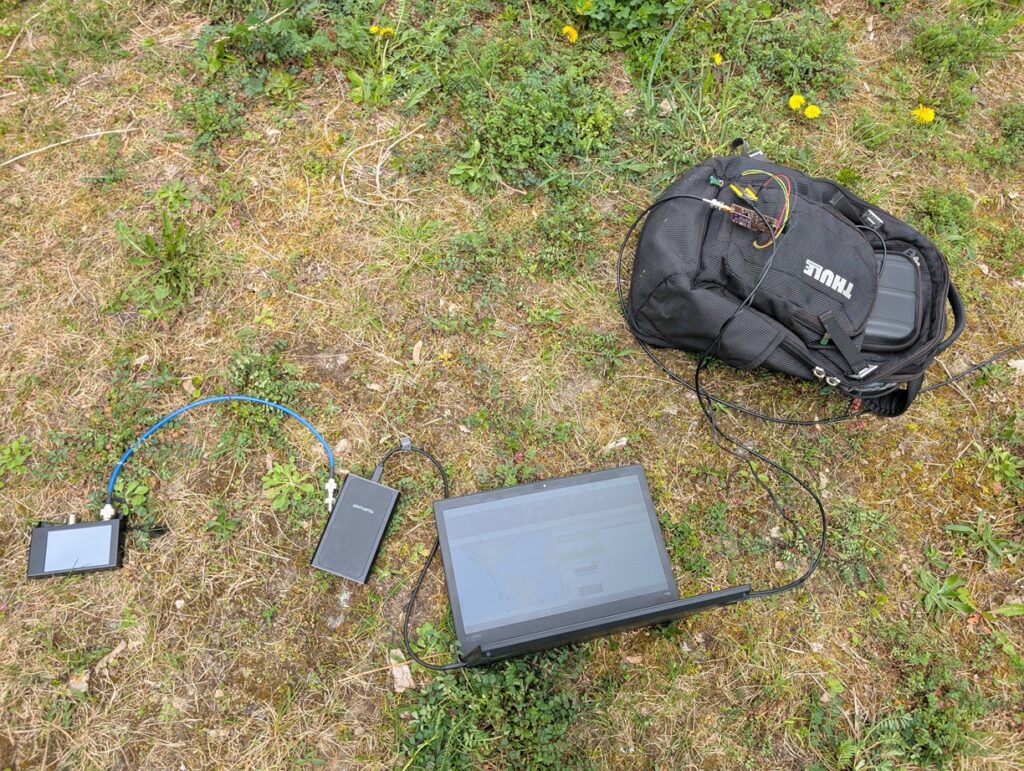
    Pour ces tests, on a décidé de passer sur un microcontrôleur un peu plus puissant, en pensant au futur du projet (on a en effet besoin d’échantillonner les mesures ADC en même temps, dans le but de faire une SDR RX/TX plus tard). Les prix étant très similaires (vive WeACT Studio, qui propose vraiment des prix agressifs sur les micros STM32).

    PAs facile de distinguer la Verticale (JPC-12)

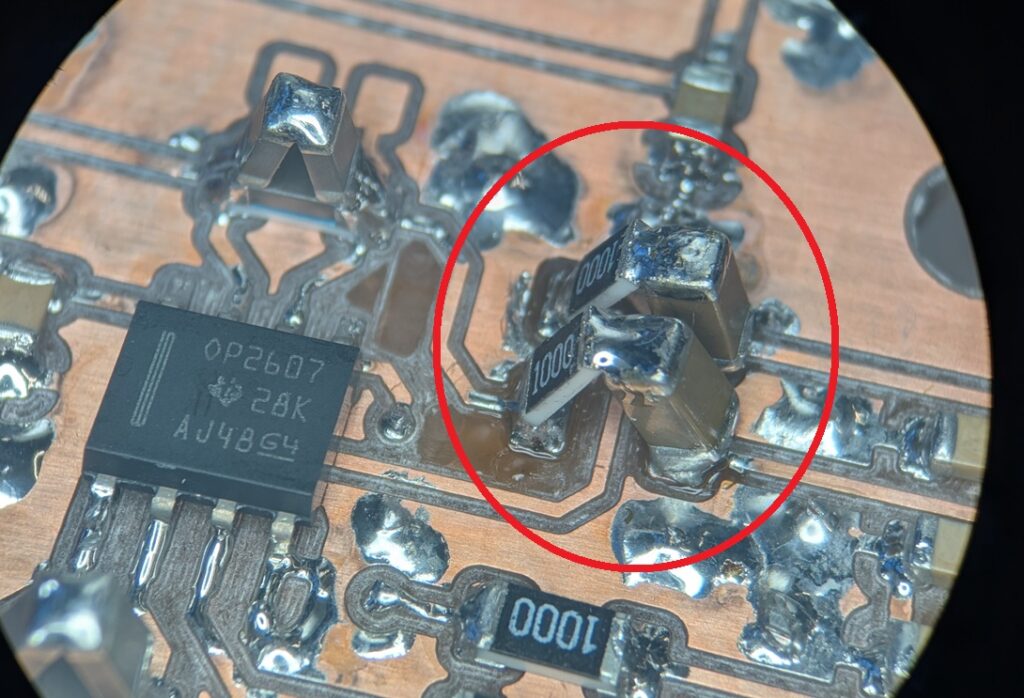
    Lors de ces tests, l’entrée du récepteur était parfois « saturée » (certaines bandes). On ne sais pas encore s’il s’agit d’une oscillation ou d’une instabilité (ampli op n’est pas « unity gain stable »)

    Correction de « l’input offset »

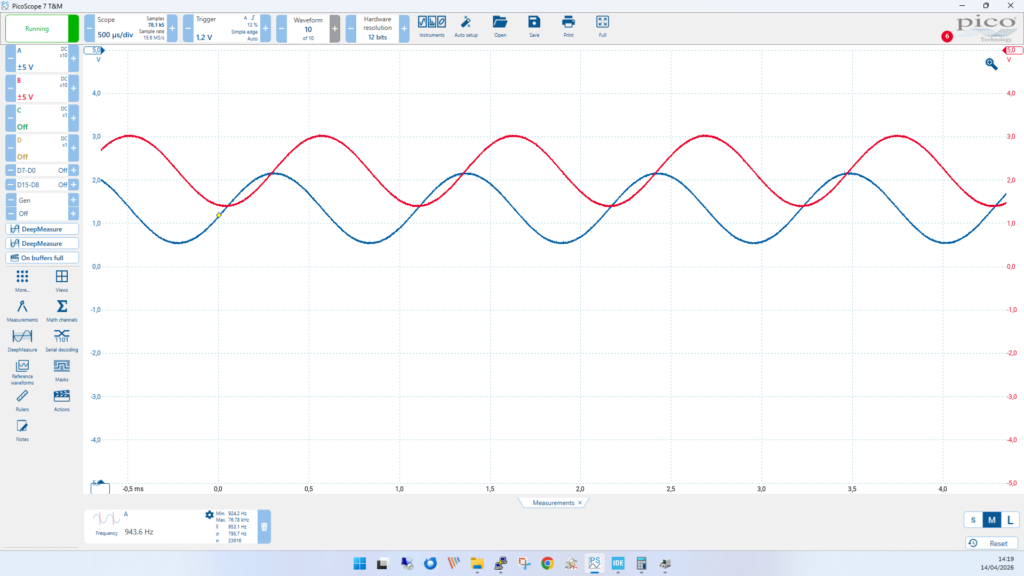
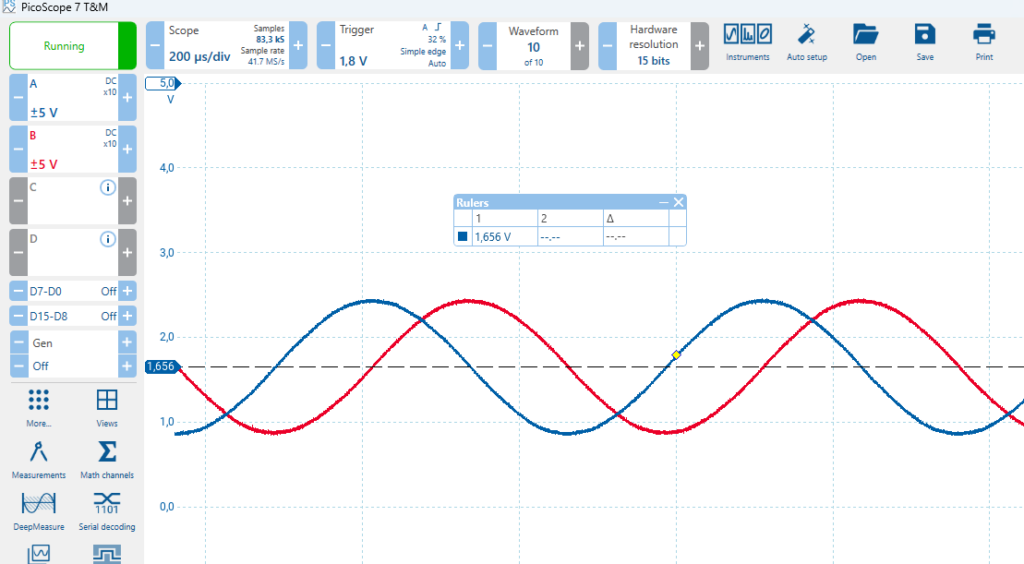
    En cherchant un éventuel coupable des oscillations, on s’est rendu compte que les niveaux droite / gauche n’étaient pas les mêmes ! On a donc décidé de mesurer le circuit en « simulant » un signal (entrée RF).

    N’ayant pas de générateur « RF », on a pris un générateur de fonction « normal » et on a régler le niveau d’entrée au minimum.

    Le résultat était sans appel : le signal « I » avait un offset de prèsque 1V de plus que le point milieu (3v3 / 2) !

    Pour corriger le soucis, nous avons simplement bloqué la partie DC des AOP, en insérant une CAPA de 22uF (il faut une grande capa, sinon le « RC » avec la 100R » coupe les fréquence trop haut). Dans notre cas, 22uF fait un filtre passe-haut à 72Hz, ce qui « mange un peu notre bande passante basse ».

    Le signal étant écrêté, la sensibilité devait également être réduite…

    Avec de tels changements, il a fallu refaire des essais dans le terrain !

    Troisièmes tests dehors (15.04.2026)

    Le long-fil ayant donné de bons résultats, il était de nouveau le candidat de choix.

    C’est bien plus net !

    Les contacts, sur 40m, 30m, 20m, 17m, 15m.

    La suite ?

    Les prochains défis pour le récepteur ?

    • Ajout des commandes CAT (Kenwood TS-480)
    • Utilisation de l’ADC et de la partie « Carte son » de Tinyusb !
    • Essais avec HDSDR (entendre les stations en phonie)
    • Faire la partie émetteur…!

    Et les sources ?

    Bon, vous avez lu l’article jusqu’au bout, vous le méritez! Les sources se trouvent ici !

  • Alimentation « ELO »

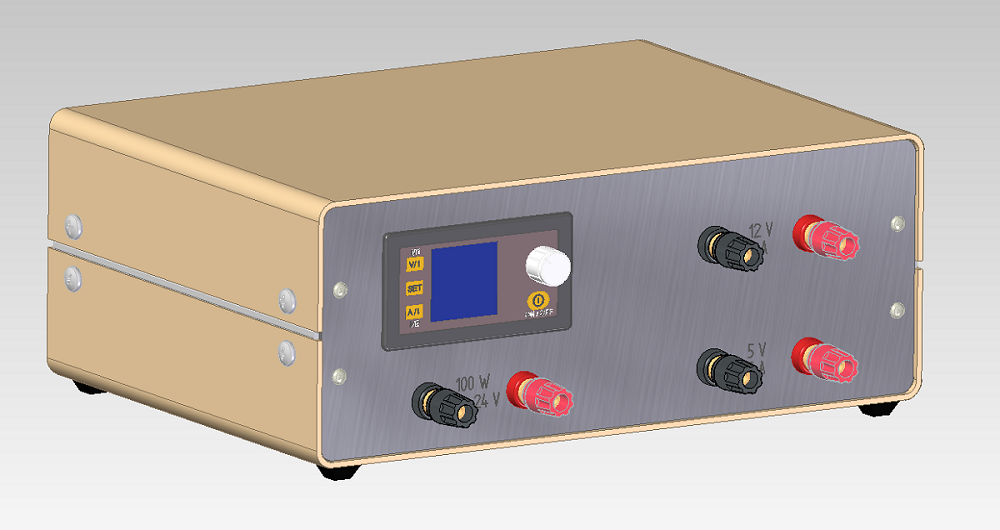
    Ce projet de première année consiste en la réalisation d’une alimentation stabilisée multi-sorties intégrée dans un boîtier métallique industriel. L’objectif est de confronter l’apprenti aux contraintes de montage mécanique, de sécurité électrique (normes 230V) et de gestion d’un schéma de câblage.

    Spécifications techniques

    L’alimentation ELO repose sur une architecture à découpage utilisant trois blocs de puissance distincts pour fournir une grande polyvalence sur le plan de travail :

    • Sortie Variable : Module DPS 3005 (0-30V, 0-5A) alimenté par un bloc Meanwell 36V. (Limitation générale à 100W)
    • Sorties Fixes : Deux blocs Meanwell dédiés fournissant du 12V (2A) et du 5V (5A).
    • Interface : 6 fiches bananes 4mm

    Liste de prix (BOM)

    Le coût total du matériel s’élève à environ 160CHF (hors fils de câblage).

    ComposantDescriptionQuantitéPrix Tot. (CHF)
    BoîtierHammond 1402H170.00
    Module DC/DCDPS 3005 réglable122.00
    Blocs AC/DCLRS-100-36, RS-25-5, RS-25-12331.00
    ConnectiqueFiches Banane 4mm 35A624.00
    SécuritéEntrée IEC + Commutateur AC25.50
    DiversCosses (Fourche, Œillet, Feston)262.26

    Ressources et fichiers de travail

    L’ensemble des fichiers nécessaires à la fabrication de l’alimentation est disponible sur notre dépôt GitHub. Si vous ne trouvez pas de procédure de montage, c’est normal, il s’agit d’un exercice pour nos apprentis !

    https://github.com/HB4LO/ALIM_ELO

  • Objectif Stratosphère : Retour sur les essais LoRa APRS de HB4LO

    Cet article retrace les étapes techniques et les résultats de notre projet mené entre juin et octobre 2024, visant à expérimenter la modulation LoRa pour le suivi de ballons sondes à haute altitude.

    Architecture de la Sonde et Techniques Radio

    Pour ce projet, nous avons développé des sondes autonomes alliant légèreté et performance radio.

    • Modulation LoRa APRS : Nous avons utilisé des modules TTGO T-Beam v1.1 fonctionnant sur la bande des 70 cm (433 MHz). Cette technologie permet une transmission longue distance avec une puissance d’émission de seulement 100 mW.
    • Infrastructure Réseau : Le suivi a reposé sur le réseau de gateways (iGates) radioamateurs et l’utilisation de l’APRS-IS pour la centralisation des données sur aprs.fi.
    • Optimisation du GPS : Les modules u-blox NEO-6M ont été configurés manuellement en mode « Airborne » pour outrepasser la limite d’altitude par défaut de 12 000 m.
    • Antennes « Home-made » : Pour obtenir un SWR inférieur à 2 (contre 4 ou 5 pour les antennes d’origine), nous avons fabriqué des antennes quart d’onde à partir de câble coaxial RG58 avec radians brasés.

    Conception et Fabrication

    La structure des sondes a été pensée pour protéger l’électronique des conditions extrêmes de la stratosphère (froid intense et faible pression).

    • Matériaux : Utilisation de plaques de polystyrène (sagex) de 20 mm et 30 mm d’épaisseur.
    • Assemblage : Découpe aux instruments chauffants pour des finitions lisses et collage à la silicone spécifique (Soudal Fix ALL) pour ne pas altérer le matériau.
    • Stabilité : Pour les missions embarquant des caméras, les sondes étaient suspendues à un support en bambou afin d’améliorer la stabilité de l’image.

    Analyse des Vols et Résultats

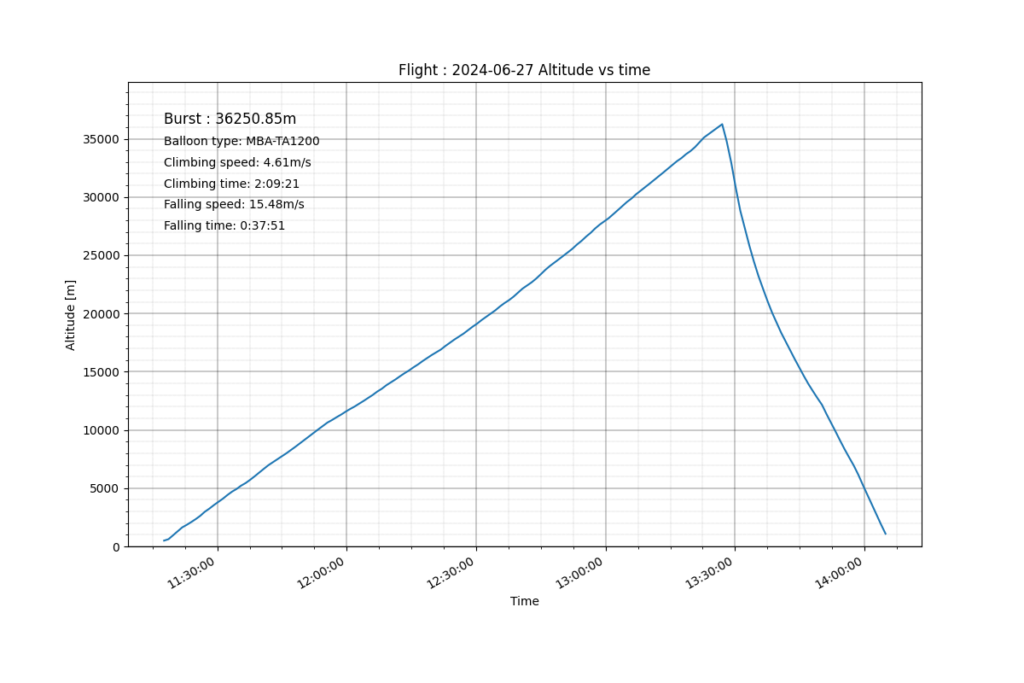
    Au total, sept lancements ont été effectués, chacun apportant des données cruciales pour l’amélioration de nos systèmes. Seul 4 vols ont pû être traqués totalement (limitation d’altitude du module GPS).

    VolDateAltitude MaxParticularités
    HB4LO-727 juin 202436 250 mRecord de l’atelier battu et récupération dans un champ de blé
    HB4LO-718 juillet 202435 040 mLancement de nuit
    HB4LO-822 août 202435 676 mCharge utile de 600 g incluant deux caméras IronX
    HB4LO-929 août 202435 180 mUtilisation d’un ballon de 2000 g et d’un beeper de localisation

    Couverture Radio et Portée

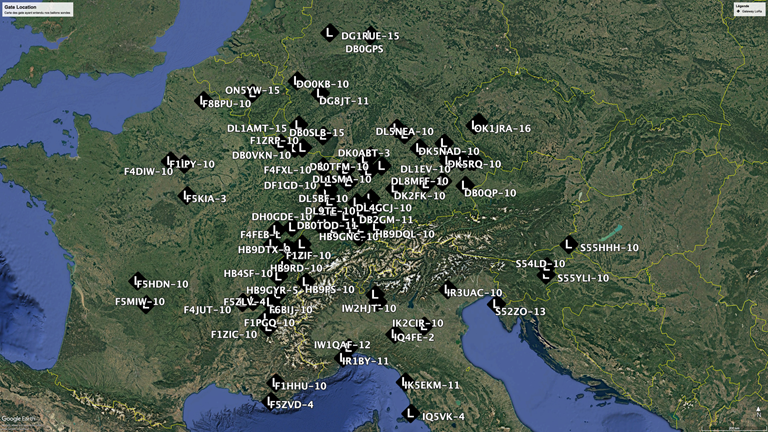
    L’un des résultats les plus impressionnants de cette campagne de tests est la portée obtenue grâce à l’absence d’obstacles en altitude. Nos trames de 100 mW ont été captées par des iGates situées à près de 600 km de distance. Des stations en France, en Italie et en Allemagne ont relayé nos positions durant les phases de vol stationnaire

    La Terre vue d’en haut

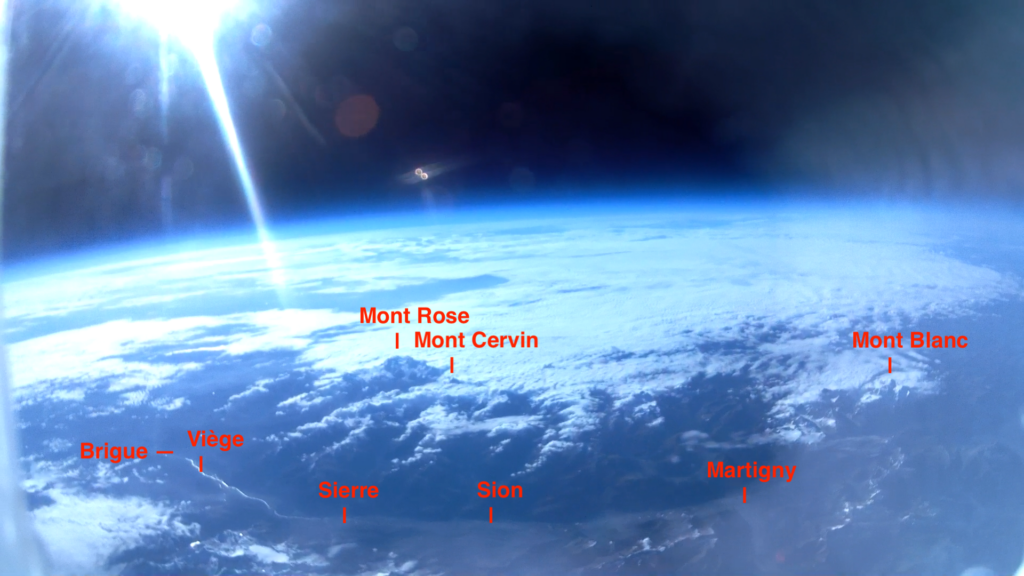
    Les derniers vols ont permis de capturer des images saisissantes de la courbure terrestre et de la chaîne des Alpes. Grâce à la précision de nos prédictions de vol (SondeHub Predictor), nous avons pu récupérer les cartes SD dans des zones variées, de Semsales à la Vallée de Joux.

    Résultats et Perspectives

    La portée radio obtenue a dépassé toutes nos attentes. En l’absence d’obstacles (ligne de vue directe), nos sondes ont été captées par des stations iGates à travers toute l’Europe centrale (France, Italie, Allemagne).

    Au-delà des chiffres, les images récupérées sur les cartes SD témoignent de la beauté de la stratosphère, montrant le contraste saisissant entre le bleu de l’atmosphère terrestre et le noir profond de l’espace.

    La Team d’HB4LO compte bien donner suite à ces expériences LoRa. Elle réserve d’ailleurs des essais avec un module de 1W. Stay tuned for more !

    La documentation complète peut être téléchargée ci-dessous :

  • APRS_LIB: APRS Packets en MicroPython sur l’ESP32


    Introduction

    Dans cet article détaille le fonctionnement de la librairie « APRS PACKET Generator » qui est publiée sur notre github. Cette librairie permet de générer des paquets selon le protocole APRS (source : APRS.org).

    Classes et paramètres

    APRS_Position

    Objectif : Générer des paquets de suivi de position APRS non compressés.

    Description :

    Cette classe permet de générer un paquet APRS contenant des informations de localisation. Elle prend en charge les coordonnées géographiques, l’altitude, le symbole de position et un commentaire optionnel. L’utilisateur peut également ajouter un horodatage pour préciser l’heure d’émission du message.

    ParamètreTypeValeur par défautDescription
    callsignstr'NOCALL'APRS sender callsign
    deststr'APRSDestination address
    pathstr'WIDE1-1'APRS path setting
    latitudefloat4649.70Latitude in degrees.minutes format
    latDirstr'N'Latitude direction ('N' or 'S')
    longitudefloat656.39Longitude in degrees.minutes format
    longDirstr'E'Longitude direction ('E' or 'W')
    altitudefloat500Altitude in meters
    symbolstr'jogger'APRS position symbol
    commentstr' 'Optional comment
    timeStampstr'123456z'Time in hhmmssz UTC format

    Voici un exemple de déclaration d’un objet « APRS_Position »

    from APRS_LIB import APRS_Position
    
    position = APRS_Position(
        callsign='HB9HIZ',
        latitude=4649.70,
        latDir='N',
        longitude=656.39,
        longDir='E',
        altitude=480,
        symbol='car'
    )
    
    packet = position.generate(withTimeStamp=True)
    print(packet)

    APRS_Message