Catégorie : Uncategorized

  • HAB – MESHCOM : 03.07.2026

    Chers membres et passionnés de radio-amateurisme,

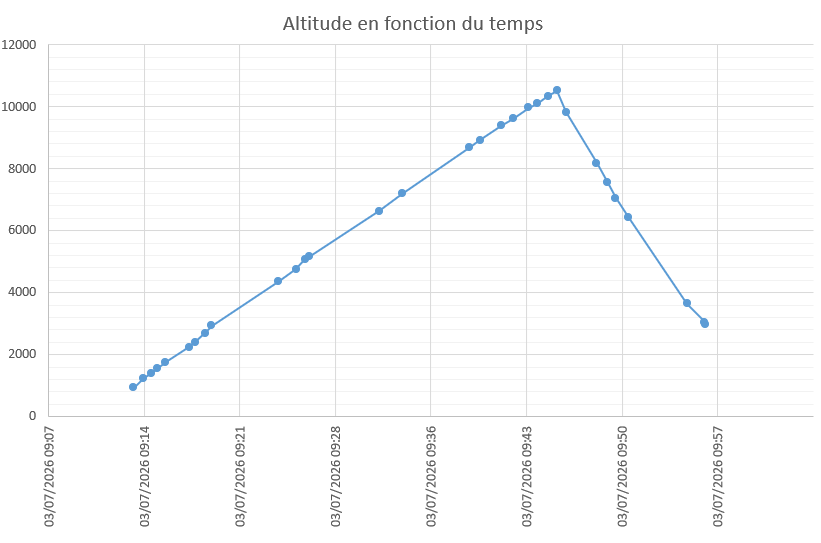
    C’est avec une grande fierté que nous partageons avec vous le récit de notre dernière aventure stratosphérique. Le 3 juillet dernier, l’équipe de HB4LO s’est réunie à Boudry pour le lancement de notre nouveau ballon-sonde. L’objectif principal de cette mission ? Maintenir une communication bidirectionnelle continue avec la sonde durant toute sa phase d’ascension. Objectif atteint haut la main !
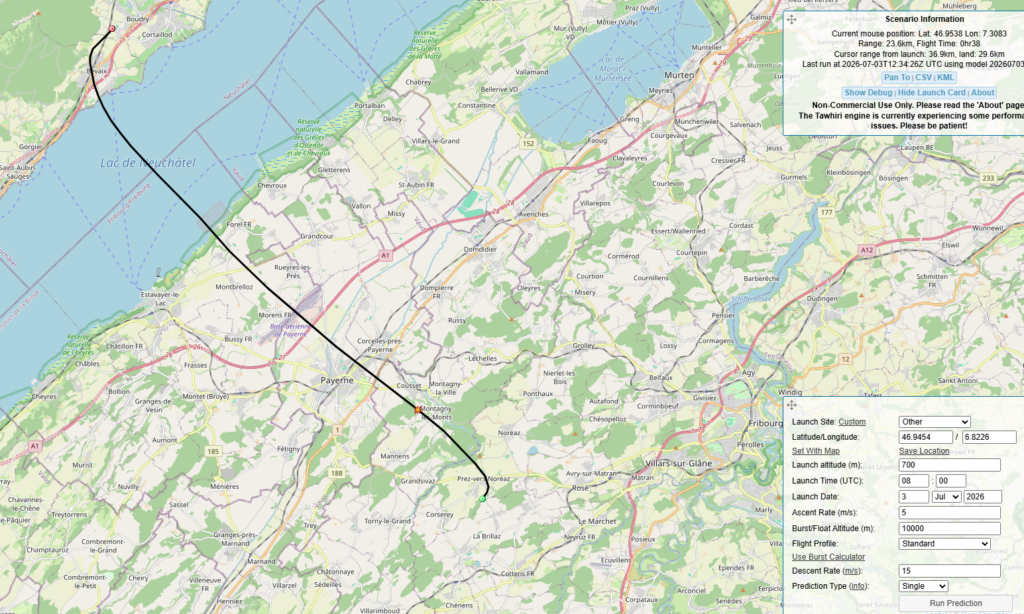
    Prédiction de vol depuis Boudry, largage à 10km
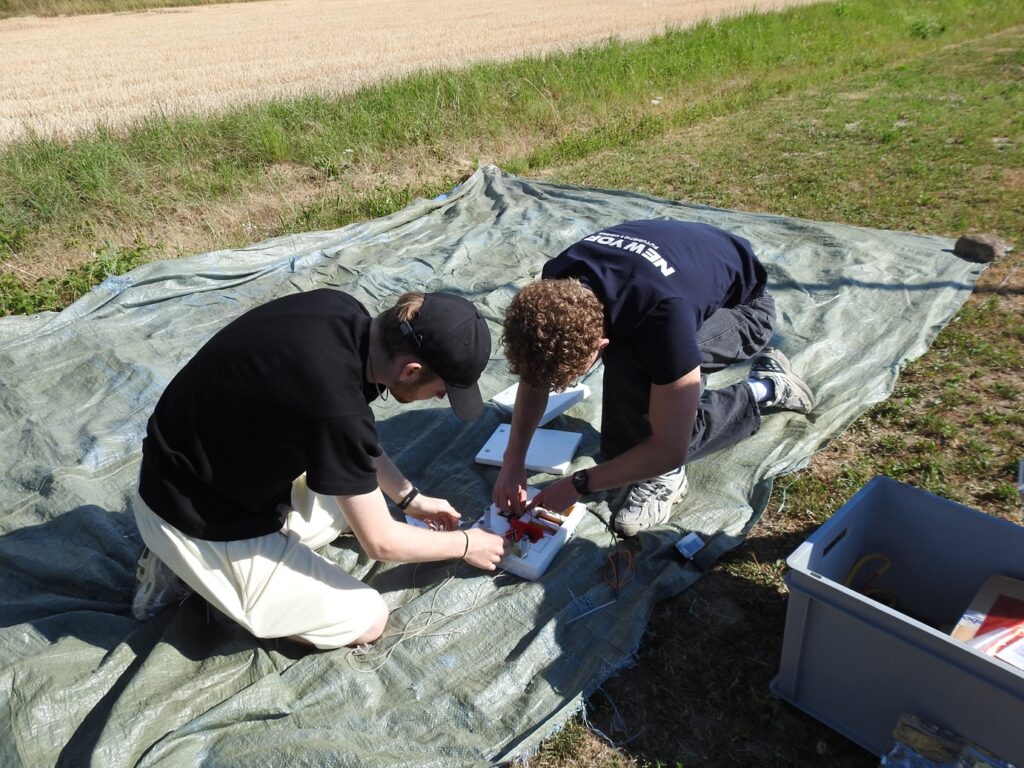
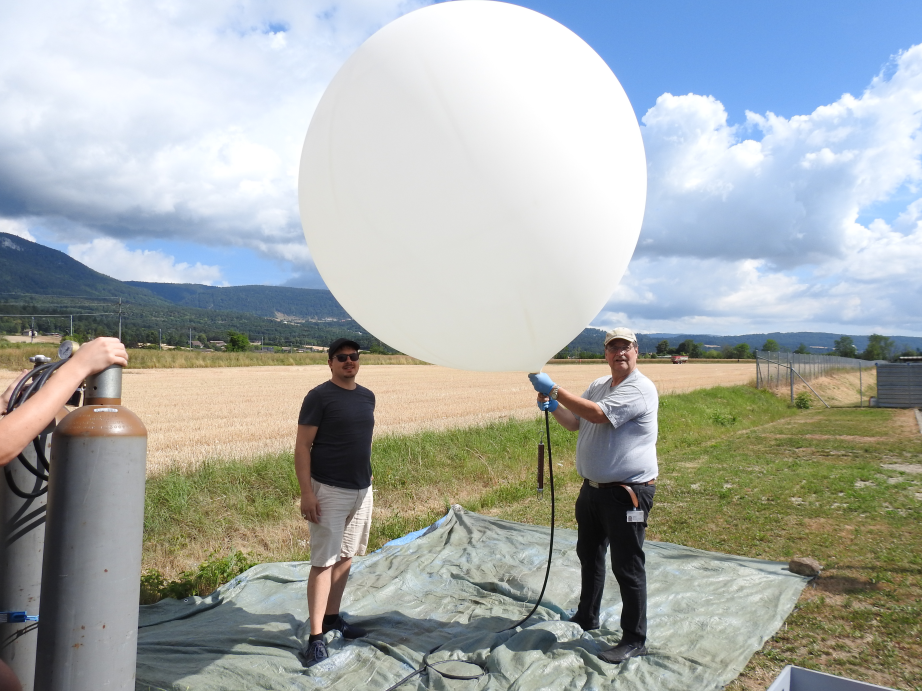
    HB9HIZ et HB9FOU qui ont eu la délicate mission de gonfler le ballon
    HB9ISJ et HB9ISK qui finalisent le montage de la sonde et qui préparent le largeur automatique
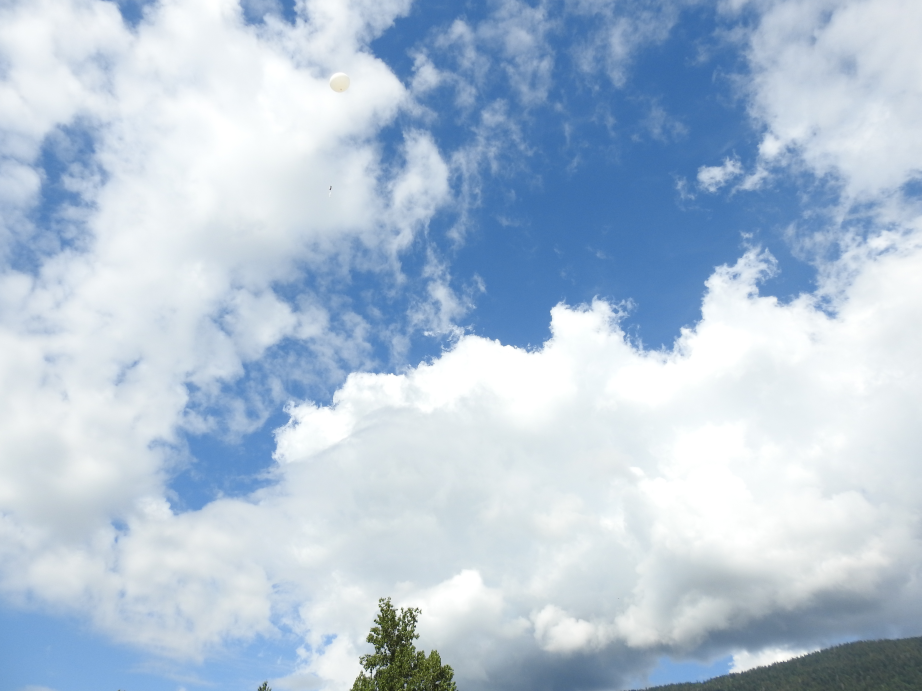
    Le ballon et la sonde en vol

    Une stratégie adaptée à la météo : le largage contrôlé à 10 km

    Les conditions météorologiques du jour présentaient un défi de taille : un vent soutenu. Afin de s’assurer de pouvoir récupérer la précieuse sonde et de ne pas la voir dériver trop loin ou finir dans une zone inaccessible, l’équipe a pris une décision stratégique cruciale.

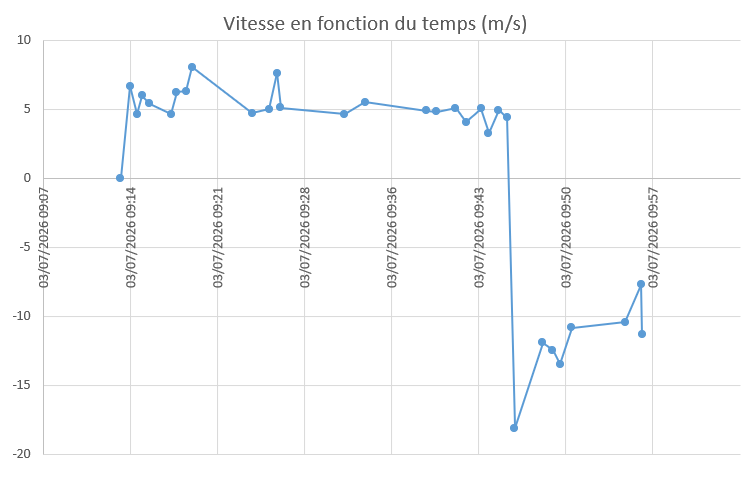
    Nous avons configuré la sonde pour qu’elle effectue un largage automatique du ballon (un « drop ») à une altitude précise de 10 000 mètres (10 km). Une sage décision qui s’est avérée payante pour la suite des opérations ! Un article complet sur l’équipement suivra (c’est en phase de prototype)

    Côté technique : La puissance de LoRa et du T-BEAM 1W

    Pour relever le défi des communications à longue distance, nous avons misé sur une configuration robuste :

    • Dans la nacelle (HB4LO-7) : Un module LilyGO T-BEAM configuré pour émettre à une puissance de 150 mW, utilisant le protocole LoRa (Meshcom).
    • Au sol : un module T-BEAM 1W et une antenne Yagi directionnelle de +9 dB, pointée avec précision en direction du ballon au fil de sa montée.
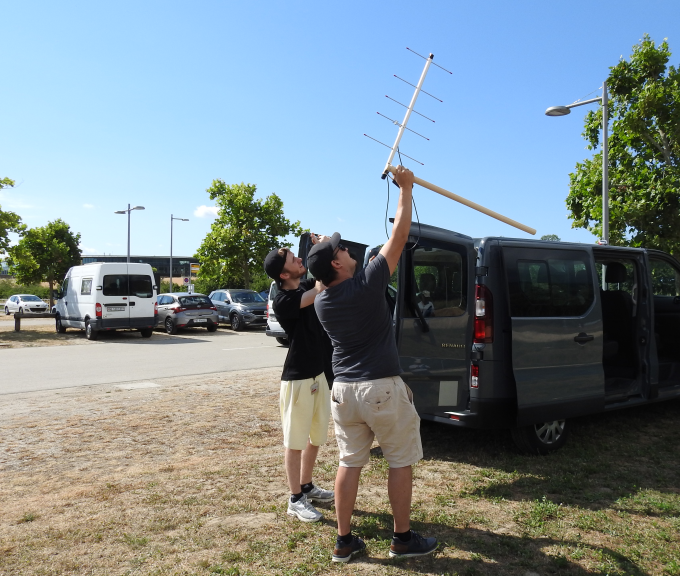
    Grâce à cet équipement, la liaison radio n’a jamais failli. Nous avons pu recevoir la position en temps réel et communiquer avec le ballon-sonde tout au long de sa montée dans les couches de l’atmosphère. Un véritable succès technique qui valide l’efficacité de notre station au sol et de l’électronique embarquée !

    Atterrissage et récupération réussie à Rossens (FR)

    Après avoir atteint ses 10 km réglementaires, la sonde s’est détachée comme prévu de son ballon pour entamer sa descente sous parachute. Portée par les vents anticipés, elle a fini sa course dans le canton de Fribourg, pour un atterrissage à Rossens (FR) (très proche du lac!).

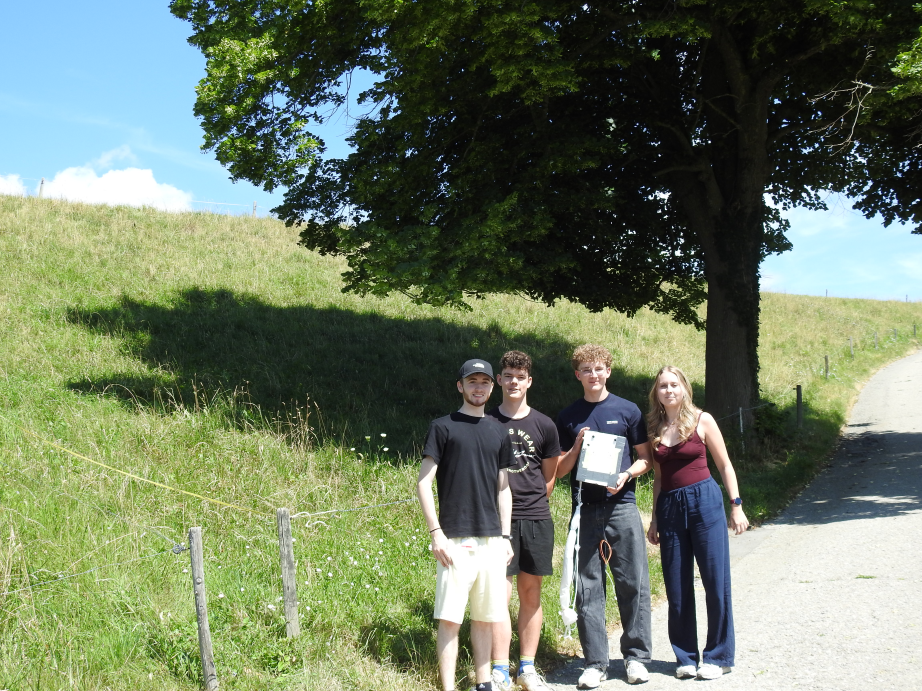
    Grâce aux balises GPS embarquées et à la communication LoRa toujours active, la localisation précise a été un jeu d’enfant. L’équipe de récupération a pu rapidement mettre la main sur la nacelle, presque intacte et prête pour de futures aventures.
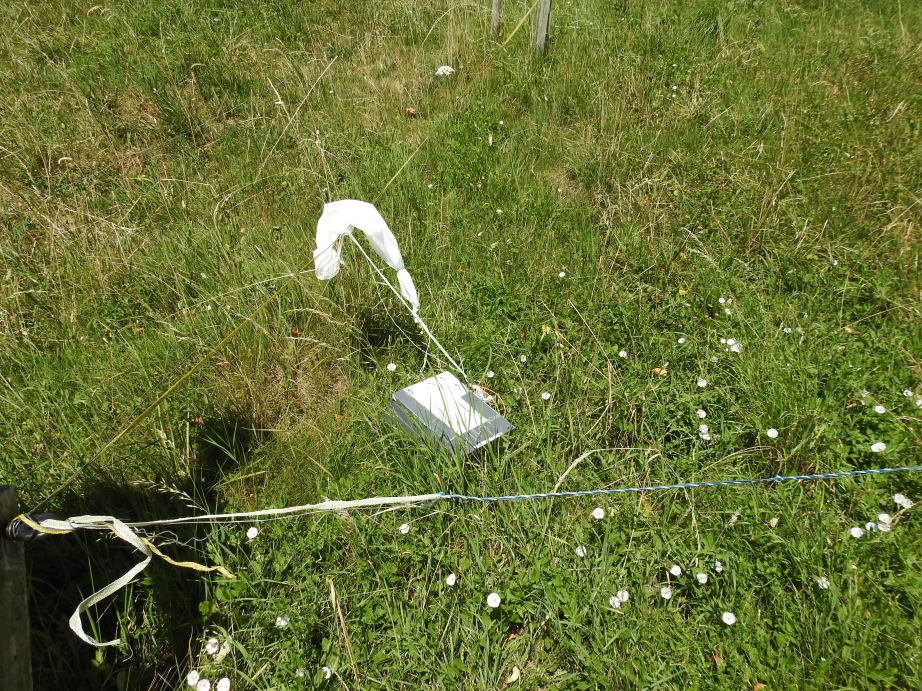
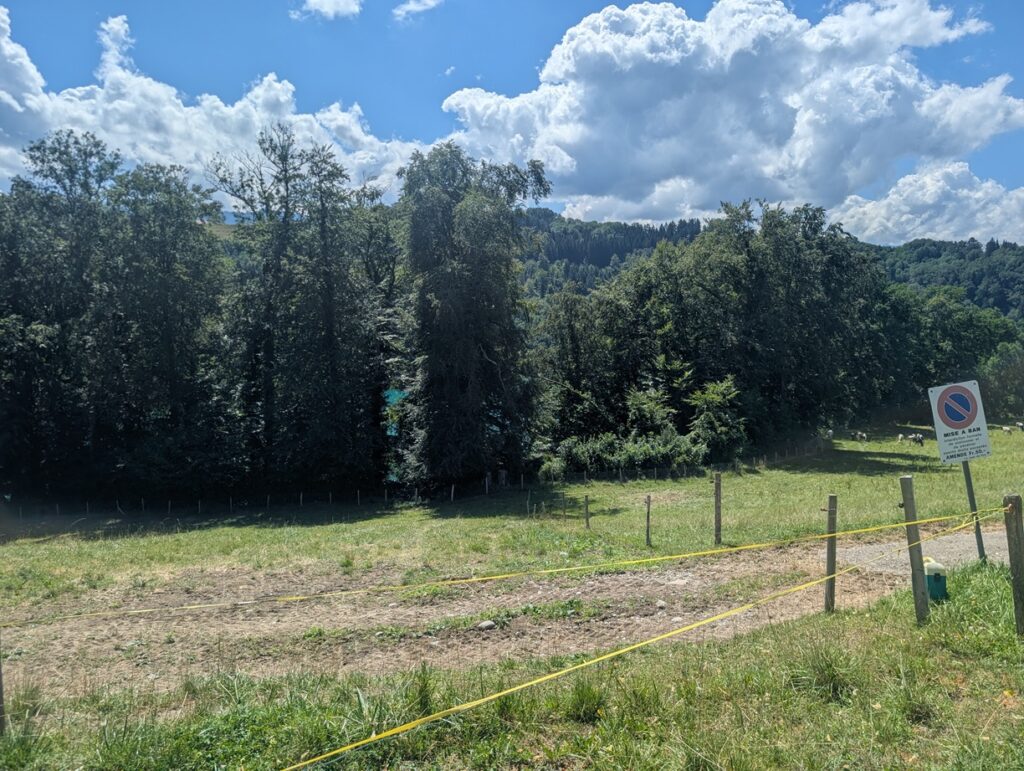
    La sonde qui décide de se protéger avec l’aide d’un parc à vache !
    de g à d : Maxime HB9ISJ, Grégory NOCALL, Alexis HB9ISK et Nora HB9IPO
    Le lac de Gruyère, qui n’était pas très loin du lieu d’atterrissage…!

    Après l’effort, le réconfort

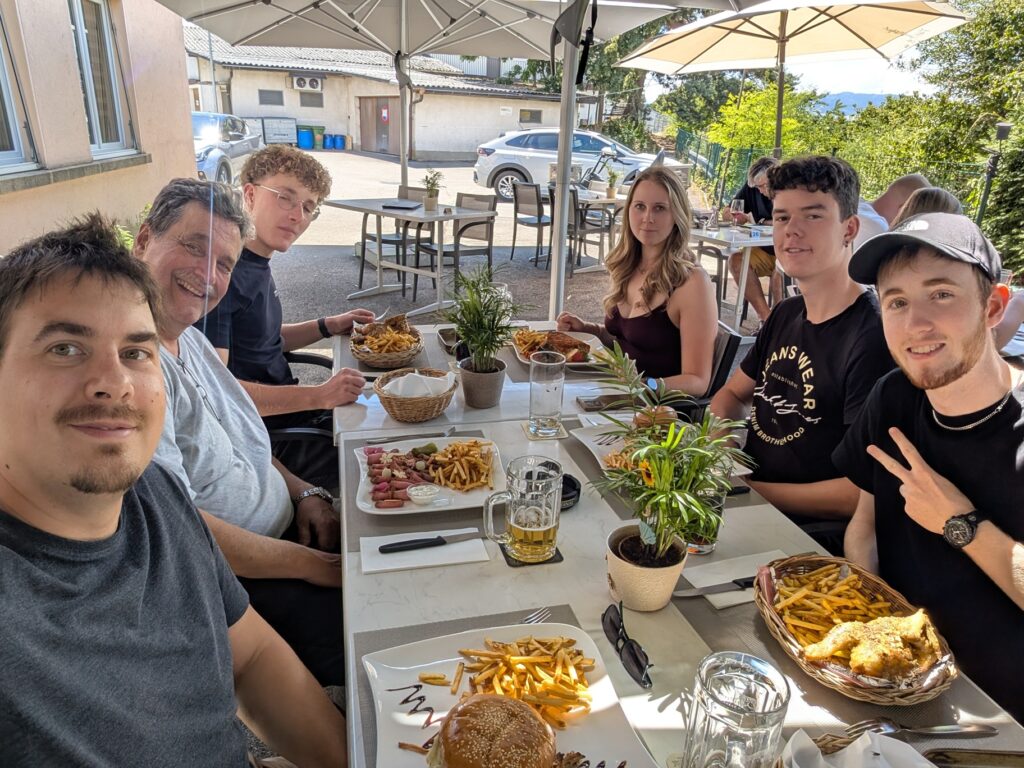
    HB9HIZ qui était nostalgique du restaurant de son grand-papa, impossible de pas y retourner pour manger (Aigle Noir, Neyruz)

    Un grand merci à tous les membres présents pour leur aide lors de la préparation, du suivi et de la récupération. Ce projet démontre une fois de plus le dynamisme et le savoir-faire technique de notre club HB4LO.

    73 de l’équipe HB4LO !

    Pour ceux qui veulent plus de data…!
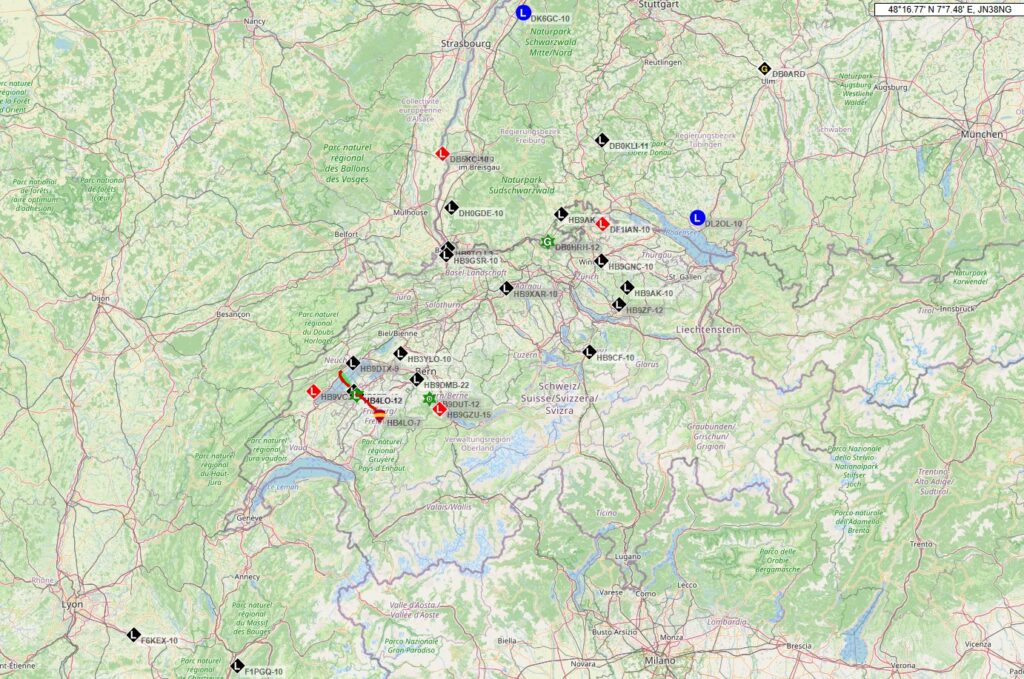
    Les stations qui ont relayé la position de la sonde (APRS LoRa)

    Logs

  • Alimentation « ELO »

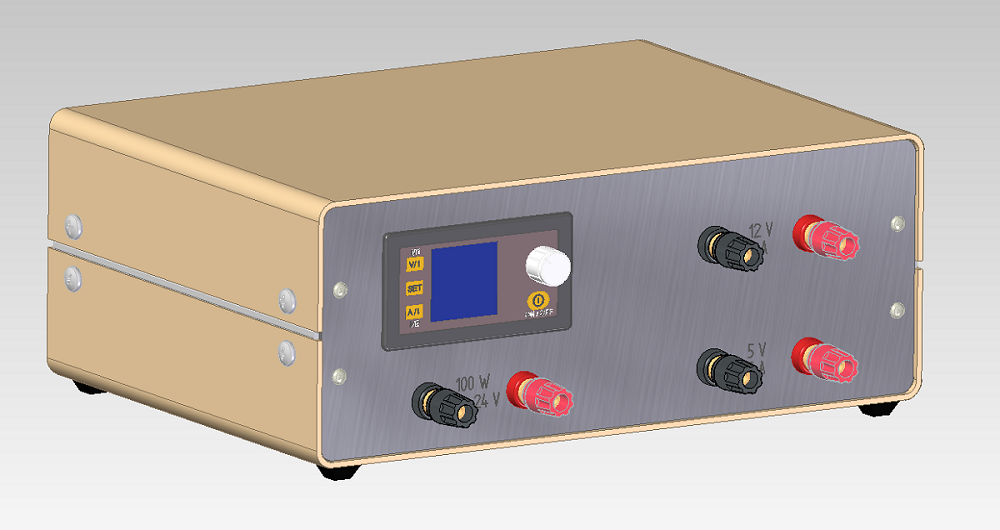
    Ce projet de première année consiste en la réalisation d’une alimentation stabilisée multi-sorties intégrée dans un boîtier métallique industriel. L’objectif est de confronter l’apprenti aux contraintes de montage mécanique, de sécurité électrique (normes 230V) et de gestion d’un schéma de câblage.

    Spécifications techniques

    L’alimentation ELO repose sur une architecture à découpage utilisant trois blocs de puissance distincts pour fournir une grande polyvalence sur le plan de travail :

    • Sortie Variable : Module DPS 3005 (0-30V, 0-5A) alimenté par un bloc Meanwell 36V. (Limitation générale à 100W)
    • Sorties Fixes : Deux blocs Meanwell dédiés fournissant du 12V (2A) et du 5V (5A).
    • Interface : 6 fiches bananes 4mm

    Liste de prix (BOM)

    Le coût total du matériel s’élève à environ 160CHF (hors fils de câblage).

    ComposantDescriptionQuantitéPrix Tot. (CHF)
    BoîtierHammond 1402H170.00
    Module DC/DCDPS 3005 réglable122.00
    Blocs AC/DCLRS-100-36, RS-25-5, RS-25-12331.00
    ConnectiqueFiches Banane 4mm 35A624.00
    SécuritéEntrée IEC + Commutateur AC25.50
    DiversCosses (Fourche, Œillet, Feston)262.26

    Ressources et fichiers de travail

    L’ensemble des fichiers nécessaires à la fabrication de l’alimentation est disponible sur notre dépôt GitHub. Si vous ne trouvez pas de procédure de montage, c’est normal, il s’agit d’un exercice pour nos apprentis !

    https://github.com/HB4LO/ALIM_ELO

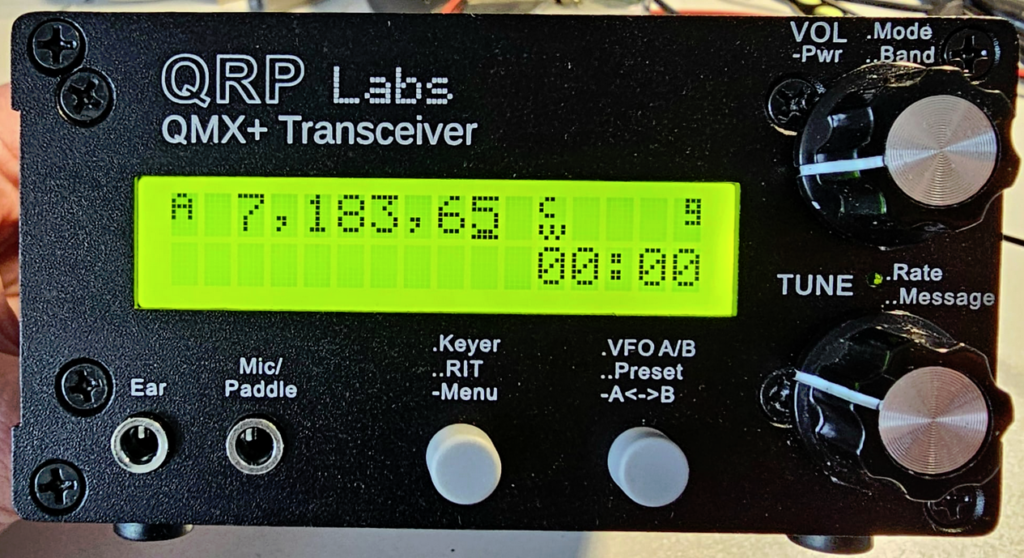
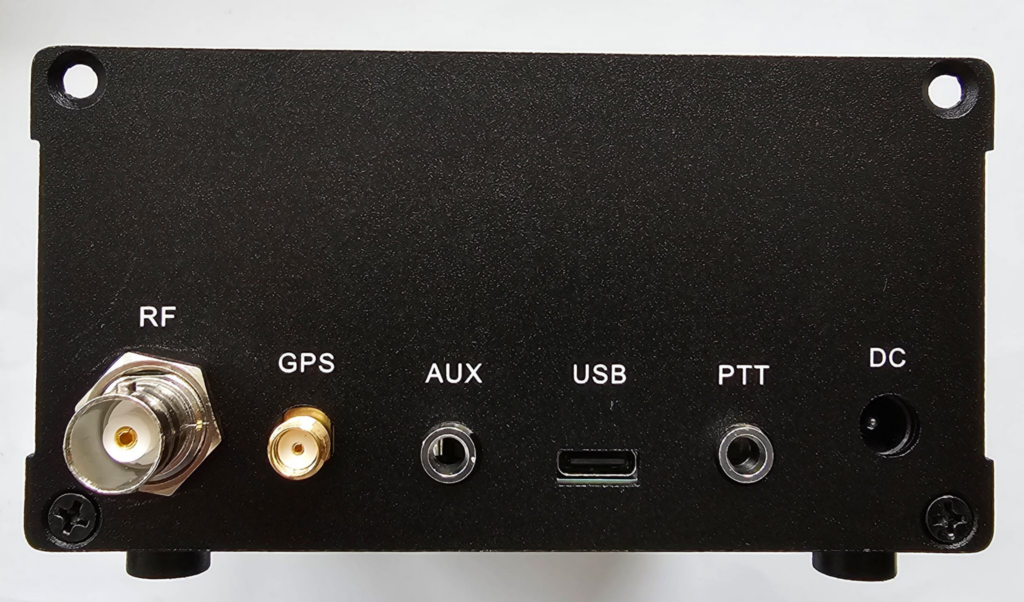
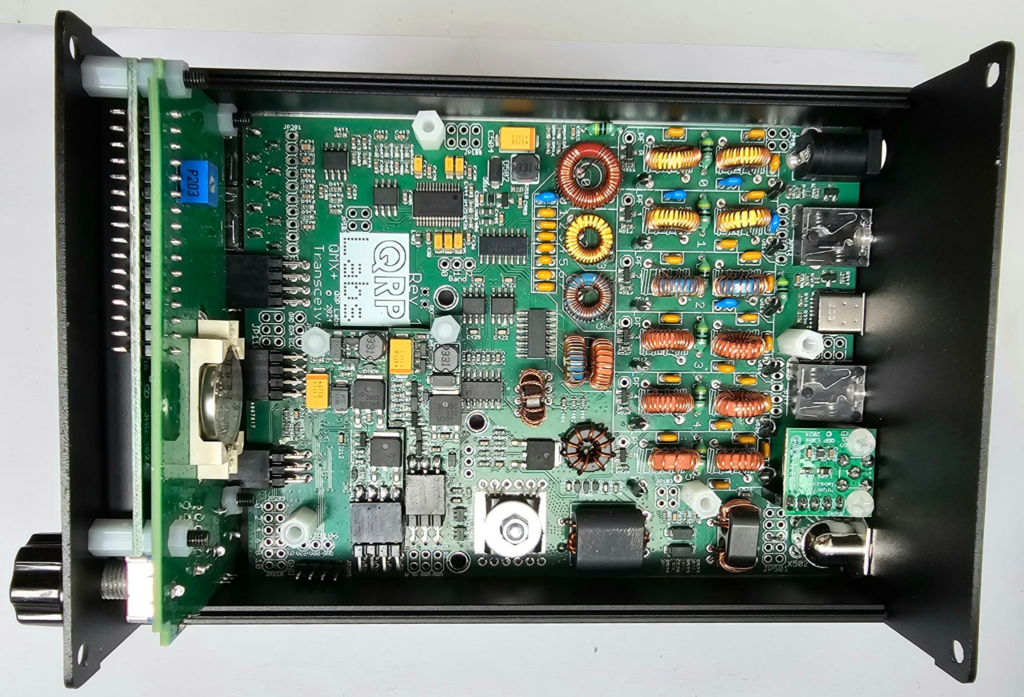
  • QMX+

    Matériel commandé à Friedriechhafen en 2025 pour 150 euro.

    J’ai pris en plus le module GPS

    Fichier de montage

    Si vous avez reçu comme moi : 1 x toroid T37-6 et 4x toroid T37-10; n’utilisez pas le toroid T37-6 pour fabriquer le transfo L 403 !

    Mais gardé le pour la self L506 !

    Ce fichier explique comment fabriquer le transformateur d’alimentation pour 12Vdc

    RWTST

    Concernant les brasures, pour son print à 6 couches sans frein thermique, j’ai réglé la température à 400 °C.

    De fait, imaginer que l’on puisse dessouder une pin qui se trouve sur le GND, devient mission impossible (comme on est pas dans un film où Tom Cr… y arrive systématiquement) c’est vraiment IMPOSSIBLE !

    Conséquence, pour changer un MOSFET bs170 de l’étage de sortie, on doit souder sur les anciennes pins du mosfet !

    Autre surprise :

    Si il y a une micro coupure sur l’alimentation d’entrée (+ 12Vdc), le QMX+ s’éteint et ne s’enclenche plus !

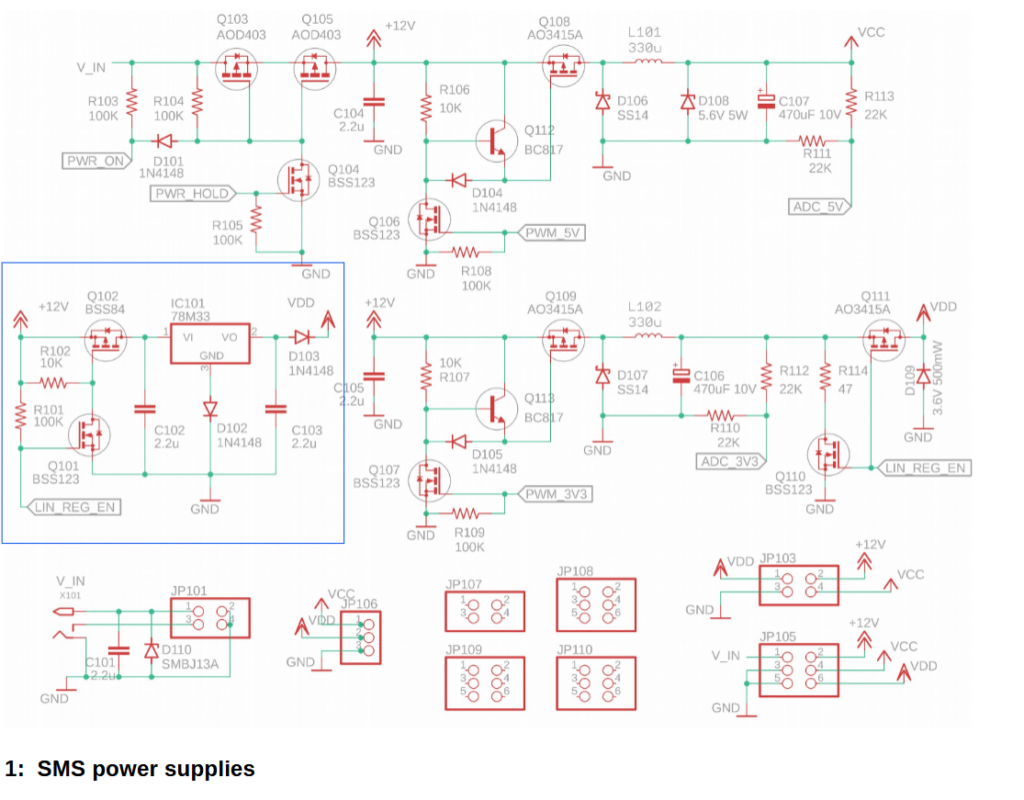
    Le microcontrôleur STM32 F446 est alimenté de base par le dc-dc représenté dans le carré bleu (à l’insertion de la fiche DC alimentée par une batterie 12 Vdc).

    QMX+ attend que l’on appuie sur le bouton -Pwr (environ 1 seconde)

    A ce moment QMX+ via la commande LIN_REG_EN stop la régulation (IC101) pour passez sur le régulateur (se trouvant à droite du schéma) et enclenche la radio.

    Dans le cas d’une micro coupure sur l’entrée DC 12Vdc, la diode zéner se court – circuite et met l’alimentation VDD à la masse.

    Le QMX+ ne peut plus s’enclencher !

    Information depuis le site QRP_LAB:

    Zener diode D109

    Details Created: 29 July 2025 Last Updated: 29 July 2025 Hits: 9759

    Why D109 must be a 3.6V 500mW zener diode – NOT a higher wattage!

    The first batch of QMX boards (May 2023) used 500mW zener diodes for D109 (3.6V) and D108 (5.6V). These diodes are normally non-conducting but if anything goes wrong, they serve to short current to ground to protect downstream circuits from over-voltage. It was noticed that the 5.6V diode D108 was a little too prone to failure. At first glance it seemed to make sense to increase the wattage of the diodes to 5V and indeed this was done in the second batch. FAIL!

    The problem is that low voltage zener diodes, below 5.5V or so, aren’t the same as higher voltage ones. Above 5.5V the mechanism responsible is « avalanche breakdown » and it’s quite sudden, by which I mean the current vs voltage curve gets suddenly very steep. So in the case of the 5.6V zener on the 5W SMPS board, whether you put in a 500mW diode or a 5W diode, the IV curve is practically idenrical, the only difference is that the diode will take a lot more abuse before it fails. Changing it from a 500mW to a 5W device was harmless. 

    Diodes below 5.5V rating use the actual real « zener breakdown » effect. It’s a much gentler shallower curve, unfortunately. When a diode is specified as « 3.6V zener », read the datasheet, this voltage is specified for a given current flow, a certain point on the curve. The specification current flow is very different for higher wattage devices than low wattage ones.

    Dumb me, I didn’t know any of this, and so I happily ordered 3.6V 5W zener diodes thinking that it’s an easy substitution like using a 10V 470uF tantalum instead of a 6.3V one. Then found that even at the correct 3.3V operation voltage of the SMPS a substantial current flowed through the diode, making it very hot and raising the current consumption of the whole QMX by something like 30mA. It took me a while to figure out what was going on, and a lot of experiments, research and reading. 3.6V 500mW zener means the voltage is 3.6V at some much larger current flow (I forget exactly); and even at 3.3V there’s considerable current flow. 

    Below is one of my measurement plots from those days. Notice the 500mW and 5W 5.6V zener IV curves totally overlap over on the right hand side of the chart. So a 5W diode is a good substitute for a 500mW one. But the 3.6V curves are all over the place… Because « 3.6V » only has a specific meaning at a specified current; it’s a point on a very gently sloped IV curve. 

    Conclusion is that zener diodes with breakdown voltages under 5.5V are evil. Any possible hope I have of avoiding them for the rest of my life, I’ll take… Every effort to design out low voltage zeners from any projects!

    So please don’t be tempted to change out the 3.6V 500mW zener for a higher watt rated one… It’s a good fuse, keep it that way 😉

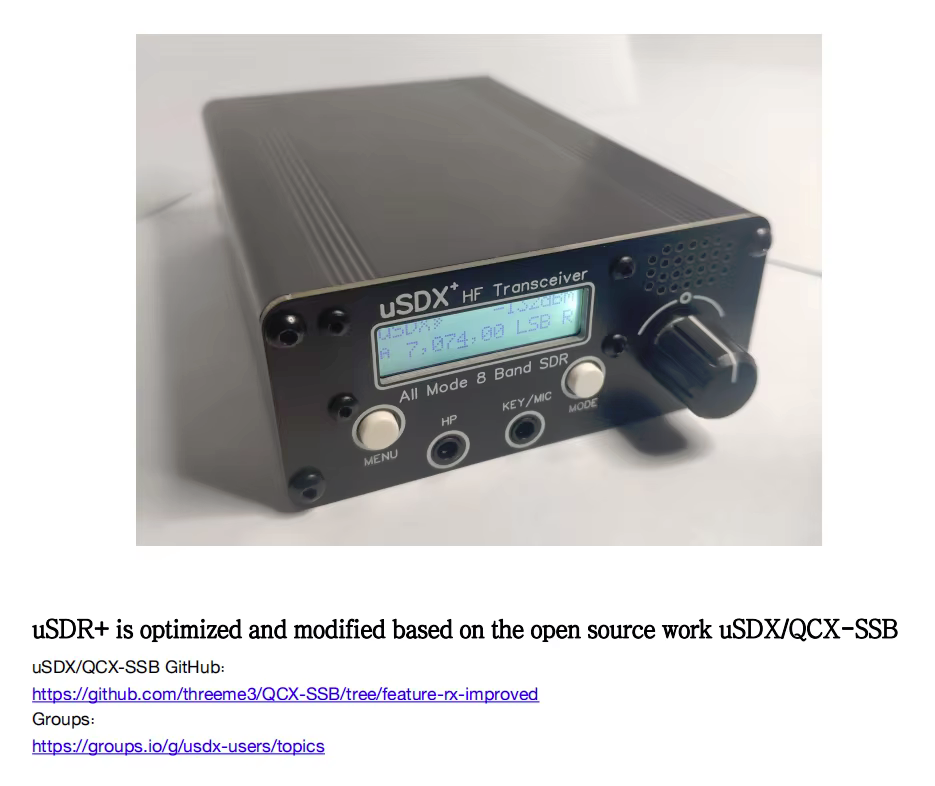
  • uSDX+

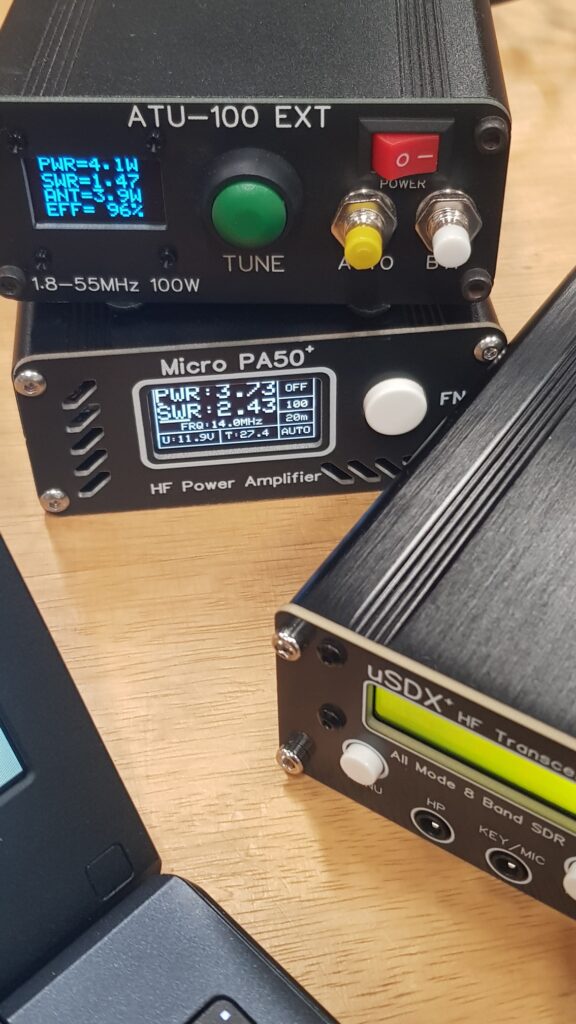
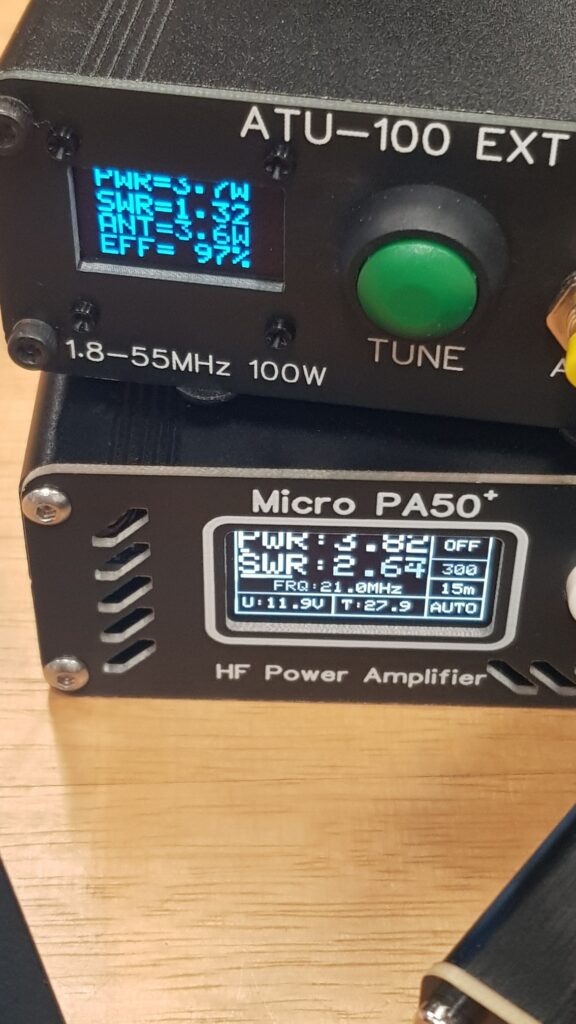
    WSTJT, carte son, ampli et ATU

    J’ai commandé (2025) mon uSDX+ chez Aliexpress pour moins de 100 CHFR avec batterie intégrée.

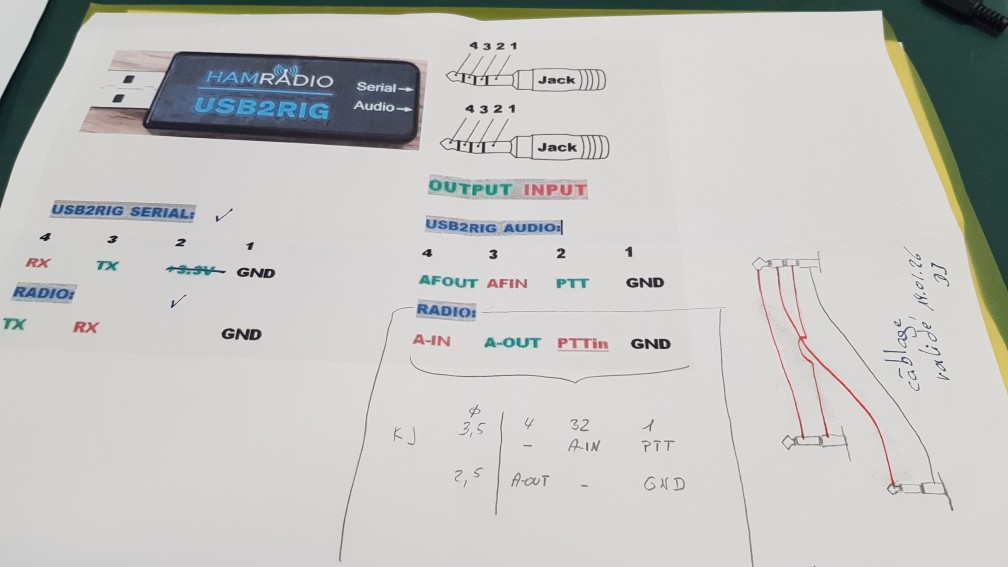
    Comme il n’a pas de carte son, j’ai commandé un module « USB2RIG »

    Avec ce module « chinois » l’écart entre les 2 jack 3,5 (4 pôles) est trop petit ! Faut min 10mm ! De fait pour le câblage, les protections plastique doivent être enlevées.

    C’est fonctionnel, mais limite !